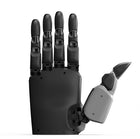
- Tastzin van vingernagel tot handpalm Meer dan duizend ITPU-eenheden van de derde generatie bedekken de vingernagels, vingertoppen, vingerkussens en handpalm, met 15 soorten tactiele waarneming.
- 18 vrijheidsgraden, 5 in de duim Elf actieve en zeven passieve gewrichten, waarvan vijf in de duim, laten de hand haar greep aanpassen aan de vorm van het voorwerp.
- 20 kg draagvermogen, zelfremmende greep PaXini geeft het draagvermogen op als 20 kg, en een zelfremmend mechanisme houdt een greep stabiel tijdens lang vasthouden.
- Direct klaar voor gebruik Een ingebouwde ARM-SoC met vooraf geïnstalleerde interne pose verwerkt de kinematica aan boord en voert de krachtregelingsalgoritmen van PaXini uit.
- Vijf protocollen, één kabel USB, EtherCAT, Ethernet, Modbus en CAN-FD worden ondersteund, en een ingebouwde USB-hub stuurt besturings-, tast- en videosignalen over één kabel.
- Camera-uitbreiding RGB-, RGB-D- of infraroodcamera's worden aan de palmzijde of op de rug van de hand gemonteerd voor visueel gestuurd grijpen.
- 24–48 V of USB PD De hand werkt op een voeding van 24–48 V DC of op een USB PD 3.1-stroomaansluiting.


Beschrijving
De Paxini GMH18 is de tactiele, behendige robothand met vijf vingers van de nieuwe generatie van PaXini, met 18 vrijheidsgraden (11 actief, 7 passief, waarvan vijf in de duim) en meer dan duizend tactiele ITPU-sensoreenheden van de derde generatie op de vingernagels, vingertoppen, vingerkussens en handpalm. PaXini geeft haar draagvermogen op als 20 kg, vier keer dat van de DexH13 met vier vingers.
Ze is gebouwd voor onderzoeksteams, integratoren en fabrikanten die een sterke hand nodig hebben die ook voelt. De krachtregelingsalgoritmen van PaXini passen de greep aan de vorm van elk voorwerp aan, een zelfremmend mechanisme houdt de greep stabiel tijdens lang vasthouden, en 15 soorten tactiele waarneming melden contact tot aan de vingernagels.
Een ingebouwde ARM-SoC met vooraf geïnstalleerde interne pose verwerkt de kinematica van de hand aan boord, zodat ze direct klaar is voor gebruik. Vijf protocollen worden ondersteund (USB, EtherCAT, Ethernet, Modbus en CAN-FD), een ingebouwde USB-hub stuurt besturings-, tast- en videosignalen over één uitgangskabel, en de voeding komt van 24–48 V DC of USB PD 3.1. RGB-, RGB-D- of infraroodcamera's kunnen aan de palmzijde of op de rug van de hand worden toegevoegd. Gewicht, vingertopkracht en handzijde worden bij de offerte bevestigd.
Met vier vingers combineert de Paxini DexH13 1.140 tactiele eenheden met een vaste hand-oogcamera van 8 MP, en de Paxini DexH5 is het compacte model met 9 vrijheidsgraden. Vergelijk ze met de rest van onze behendige robothanden.
Belangrijkste mogelijkheden
- Tastzin van vingernagel tot handpalm: Meer dan duizend ITPU-eenheden van de derde generatie bedekken de vingernagels, vingertoppen, vingerkussens en handpalm, met 15 soorten tactiele waarneming.
- 18 vrijheidsgraden, 5 in de duim: Elf actieve en zeven passieve gewrichten, waarvan vijf in de duim, laten de hand haar greep aanpassen aan de vorm van het voorwerp.
- 20 kg draagvermogen, zelfremmende greep: PaXini geeft het draagvermogen op als 20 kg, en een zelfremmend mechanisme houdt een greep stabiel tijdens lang vasthouden.
- Direct klaar voor gebruik: Een ingebouwde ARM-SoC met vooraf geïnstalleerde interne pose verwerkt de kinematica aan boord en voert de krachtregelingsalgoritmen van PaXini uit.
- Vijf protocollen, één kabel: USB, EtherCAT, Ethernet, Modbus en CAN-FD worden ondersteund, en een ingebouwde USB-hub stuurt besturings-, tast- en videosignalen over één kabel.
- Camera-uitbreiding: RGB-, RGB-D- of infraroodcamera's worden aan de palmzijde of op de rug van de hand gemonteerd voor visueel gestuurd grijpen.
- 24–48 V of USB PD: De hand werkt op een voeding van 24–48 V DC of op een USB PD 3.1-stroomaansluiting.
Dit model wordt op offertebasis aangeboden. Configuratie, accessoires, integratieomvang en leverschema bepalen samen het eindbedrag, dus de prijs wordt per project bevestigd in plaats van vermeld.
Kopen via Robotix Market
Dit toestel wordt nieuw ingekocht via gevestigde distributiekanalen en wereldwijd geleverd met de fabrieksgarantie. Technische ondersteuning wordt afgestemd met het eigen servicenetwerk van de fabrikant. Inzetomvang, configuratie en verantwoordelijkheden bij de inbedrijfstelling worden als onderdeel van de offerte afgesproken — de productprijs omvat geen installatie op locatie.
Kenmerken
Specificaties
| Merk | PaXini |
|---|---|
| Model | GMH18 |
| Vingers | 5 |
| Vrijheidsgraden | 18 (11 actief, 7 passief) |
| Duim | 5 vrijheidsgraden |
| Aandrijving | Kernloze motoren met meervoudig stangenmechanisme |
| Tastwaarneming | 1.000+ multidimensionale tactiele ITPU-eenheden van de derde generatie |
| Soorten tactiele waarneming | 15 |
| Tactiele dekking | Vingernagels, vingertoppen, vingerkussens, handpalm |
| Draagvermogen | 20 kg |
| Vasthouden van de greep | Zelfremmend mechanisme |
| Bewegingen | Grijpen, vasthouden, knijpen, drukken, vingers openen en sluiten |
| Camera-uitbreiding | RGB-, RGB-D- of infraroodcamera's aan de palmzijde of op de rug van de hand |
| Edge computing | Ingebouwde ARM-SoC met vooraf geïnstalleerde interne pose en krachtregelingsalgoritmen |
| Communicatie | USB, EtherCAT, Ethernet, Modbus, CAN-FD |
| Bekabeling | Ingebouwde USB-hub; besturings-, tast- en videosignalen over één uitgangskabel |
| Voeding | 24–48 V DC of USB PD 3.1 |
| Gewicht | Te bevestigen bij de offerte |
| Vingertopkracht | Te bevestigen bij de offerte |
| Handzijde | Te bevestigen bij de offerte |
Sectoren
Veelgestelde vragen
Ze wordt op offertebasis aangeboden: configuratie, aantal en levering worden per project bevestigd.
Achttien over vijf vingers: 11 actief en 7 passief, waarvan 5 in de duim, aangedreven door kernloze motoren en een meervoudig stangenmechanisme.
Op de vingernagels, vingertoppen, vingerkussens en handpalm: meer dan duizend ITPU-eenheden van de derde generatie met 15 soorten tactiele waarneming.
PaXini geeft het op als 20 kg, met een zelfremmend mechanisme dat de greep stabiel houdt. Gewicht en vingertopkracht worden bij de offerte bevestigd.
Via USB, EtherCAT, Ethernet, Modbus of CAN-FD, met besturings-, tast- en videosignalen over één kabel dankzij een ingebouwde USB-hub. Ze werkt op 24–48 V DC of USB PD 3.1, en een ingebouwde ARM-SoC verzorgt de kinematica en krachtregeling.
De DexH13 heeft vier vingers, 16 vrijheidsgraden, 1.140 tactiele GEN2-eenheden, een vaste hand-oogcamera van 8 MP en 5 kg draagvermogen. De GMH18 voegt een vijfde vinger toe, tastwaarneming van de derde generatie van vingernagel tot handpalm, optionele camera's en 20 kg draagvermogen.
Recent bekeken
Je hebt nog geen producten bekeken.