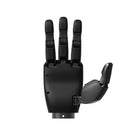
- 528 tactiele sensoreenheden Eén hand draagt 528 multidimensionale tactiele ITPU-eenheden, zodat de hand het contact voelt terwijl ze grijpt.
- Krachtregeling op 0,1 N De vingertopkracht wordt geregeld in stappen van 0,1 N, iets wat PaXini heeft ontworpen voor delicate handelingen.
- 5 actieve van 9 vrijheidsgraden Vijf motoren bewegen negen gewrichten in een bionische structuur met vier vingers die grijpt, knijpt, drukt en draait.
- 4 kg draagvermogen Eén hand draagt tot 4 kg en opent zich rond voorwerpen tot 10 cm doorsnede.
- Openen en sluiten in 1 s Helemaal openen en sluiten duurt 1 s, een halve seconde sneller dan bij de DexH13.
- Lichte composietbouw Zeer sterke composietmaterialen houden de hand licht voor de arm die haar draagt.
- EtherCAT en Modbus Beide protocollen worden ondersteund voor robotcontrollers en PLC-gestuurde automatiseringscellen.


Beschrijving
De Paxini DexH5 is de compacte, tactiele, behendige robothand van PaXini met vier vingers, 9 vrijheidsgraden waarvan 5 actief, en 528 multidimensionale tactiele ITPU-sensoreenheden in één hand. Ze zit tussen een grijper met twee bekken en een hand met alle vijf vingers in: genoeg gewrichten om voorwerpen te grijpen, te knijpen, in te drukken en te draaien, met tastfeedback bij elke greep.
De vingertopkracht wordt geregeld tot op 0,1 N, iets wat PaXini heeft ontworpen voor delicate handelingen. Zeer sterke composietmaterialen en een bionische structuur met meerdere gewrichten houden de hand licht, en kernloze motoren drijven de vijf actieve gewrichten aan. Eén hand draagt tot 4 kg, opent zich rond voorwerpen tot 10 cm doorsnede en voltooit een openen en sluiten in 1 s.
EtherCAT en Modbus verbinden haar met robotcontrollers en automatiseringscellen in productie, logistiek en onderzoek. Gewicht, voedingsspanning, handzijde en montage voor uw arm worden bij de offerte bevestigd.
De Paxini DexH13 voegt een hand-oogcamera van 8 MP toe, 16 vrijheidsgraden (13 actief), 1.140 tactiele eenheden en 5 kg draagvermogen, en de Paxini GMH18 gaat naar vijf vingers, 18 vrijheidsgraden en 20 kg draagvermogen. Vergelijk ze met onze andere behendige robothanden.
Belangrijkste mogelijkheden
- 528 tactiele sensoreenheden: Eén hand draagt 528 multidimensionale tactiele ITPU-eenheden, zodat de hand het contact voelt terwijl ze grijpt.
- Krachtregeling op 0,1 N: De vingertopkracht wordt geregeld in stappen van 0,1 N, iets wat PaXini heeft ontworpen voor delicate handelingen.
- 5 actieve van 9 vrijheidsgraden: Vijf motoren bewegen negen gewrichten in een bionische structuur met vier vingers die grijpt, knijpt, drukt en draait.
- 4 kg draagvermogen: Eén hand draagt tot 4 kg en opent zich rond voorwerpen tot 10 cm doorsnede.
- Openen en sluiten in 1 s: Helemaal openen en sluiten duurt 1 s, een halve seconde sneller dan bij de DexH13.
- Lichte composietbouw: Zeer sterke composietmaterialen houden de hand licht voor de arm die haar draagt.
- EtherCAT en Modbus: Beide protocollen worden ondersteund voor robotcontrollers en PLC-gestuurde automatiseringscellen.
Dit model wordt op offertebasis aangeboden. Configuratie, accessoires, integratieomvang en leverschema bepalen samen het eindbedrag, dus de prijs wordt per project bevestigd in plaats van vermeld.
Kopen via Robotix Market
Dit toestel wordt nieuw ingekocht via gevestigde distributiekanalen en wereldwijd geleverd met de fabrieksgarantie. Technische ondersteuning wordt afgestemd met het eigen servicenetwerk van de fabrikant. Inzetomvang, configuratie en verantwoordelijkheden bij de inbedrijfstelling worden als onderdeel van de offerte afgesproken — de productprijs omvat geen installatie op locatie.
Kenmerken
Specificaties
| Merk | PaXini |
|---|---|
| Model | DexH5 |
| Vingers | 4 |
| Vrijheidsgraden | 9 (5 actief) |
| Aandrijving | Kernloze motoren |
| Tastwaarneming | 528 multidimensionale tactiele ITPU-eenheden |
| Krachtregeling vingertoppen | Precisie van 0,1 N |
| Draagvermogen | 4 kg |
| Maximale grijpdiameter | 10 cm |
| Minimale open-/sluittijd | 1 s |
| Opbouw | Licht, zeer sterk composiet, bionisch ontwerp met meerdere gewrichten |
| Bewegingen | Grijpen, knijpen, drukken en draaien |
| Communicatie | EtherCAT, Modbus |
| Gewicht | Te bevestigen bij de offerte |
| Voedingsspanning | Te bevestigen bij de offerte |
| Handzijde | Te bevestigen bij de offerte |
Sectoren
Veelgestelde vragen
Ze wordt op offertebasis aangeboden: configuratie, aantal en levering worden per project bevestigd.
Negen, waarvan vijf actief, verdeeld over vier vingers die worden aangedreven door kernloze motoren.
528 multidimensionale tactiele ITPU-eenheden in één hand, met een vingertopkracht die tot op 0,1 N wordt geregeld voor delicate handelingen.
Tot 4 kg, bij voorwerpen tot 10 cm doorsnede, en ze opent en sluit helemaal in 1 s. Het gewicht wordt bij de offerte bevestigd.
Via EtherCAT of Modbus. Voedingsspanning, handzijde en montage voor uw arm worden bij de offerte bevestigd.
De DexH13 heeft 16 vrijheidsgraden (13 actief), 1.140 tactiele eenheden, een hand-oogcamera van 8 MP, 5 kg draagvermogen en een grijpbereik van 15 cm. De DexH5 is de eenvoudigere hand met vier vingers: 5 actieve gewrichten, 528 tactiele eenheden, geen camera en sneller openen en sluiten in 1 s.
Recent bekeken
Je hebt nog geen producten bekeken.