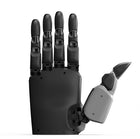
- Tacto desde la uña hasta la palma Más de mil unidades ITPU de tercera generación cubren las uñas, las puntas y las almohadillas de los dedos y la palma, con 15 tipos de percepción táctil.
- 18 grados de libertad, 5 en el pulgar Once articulaciones activas y siete pasivas, cinco de ellas en el pulgar, permiten a la mano adaptar el agarre a la forma del objeto.
- 20 kg de carga útil, agarre con autobloqueo PaXini especifica la carga útil en 20 kg, y un mecanismo de autobloqueo mantiene el agarre estable durante sujeciones prolongadas.
- Lista para usar Un SoC ARM integrado con pose interna preinstalada resuelve la cinemática a bordo y ejecuta los algoritmos de control de fuerza de PaXini.
- Cinco protocolos, un solo cable Admite USB, EtherCAT, Ethernet, Modbus y CAN-FD, y un hub USB integrado envía las señales de control, táctiles y de vídeo por un único cable.
- Ampliación con cámaras Se pueden montar cámaras RGB, RGB-D o infrarrojas en el lado de la palma o en el dorso de la mano para un agarre guiado por visión.
- 24–48 V o USB PD La mano funciona con una alimentación de 24–48 V CC o con una interfaz de alimentación USB PD 3.1.


Descripción
La Paxini GMH18 es la mano robótica diestra táctil de cinco dedos de nueva generación de PaXini, con 18 grados de libertad (11 activos y 7 pasivos, cinco de ellos en el pulgar) y más de mil unidades de detección táctil ITPU de tercera generación que cubren las uñas, las puntas y las almohadillas de los dedos y la palma. PaXini especifica su carga útil en 20 kg, cuatro veces la de su DexH13 de cuatro dedos.
Está pensada para equipos de investigación, integradores y fabricantes que necesitan una mano fuerte que además tenga tacto. Los algoritmos de control de fuerza de PaXini adaptan el agarre a la forma de cada objeto, un mecanismo de autobloqueo mantiene el agarre estable durante sujeciones prolongadas y 15 tipos de percepción táctil informan del contacto hasta las uñas.
Un SoC ARM integrado con pose interna preinstalada resuelve la cinemática de la mano a bordo, de modo que funciona nada más sacarla de la caja. Admite cinco protocolos (USB, EtherCAT, Ethernet, Modbus y CAN-FD), un hub USB integrado envía las señales de control, táctiles y de vídeo por un solo cable de salida, y la alimentación procede de 24–48 V CC o de USB PD 3.1. Se pueden añadir cámaras RGB, RGB-D o infrarrojas en el lado de la palma o en el dorso de la mano. El peso, la fuerza en la punta de los dedos y el lado de la mano se confirman con el presupuesto.
Con cuatro dedos, la Paxini DexH13 combina 1140 unidades táctiles con una cámara mano-ojo fija de 8 MP, y la Paxini DexH5 es el modelo compacto de 9 grados de libertad. Compárelas con el resto de nuestras manos robóticas diestras.
Capacidades clave
- Tacto desde la uña hasta la palma: Más de mil unidades ITPU de tercera generación cubren las uñas, las puntas y las almohadillas de los dedos y la palma, con 15 tipos de percepción táctil.
- 18 grados de libertad, 5 en el pulgar: Once articulaciones activas y siete pasivas, cinco de ellas en el pulgar, permiten a la mano adaptar el agarre a la forma del objeto.
- 20 kg de carga útil, agarre con autobloqueo: PaXini especifica la carga útil en 20 kg, y un mecanismo de autobloqueo mantiene el agarre estable durante sujeciones prolongadas.
- Lista para usar: Un SoC ARM integrado con pose interna preinstalada resuelve la cinemática a bordo y ejecuta los algoritmos de control de fuerza de PaXini.
- Cinco protocolos, un solo cable: Admite USB, EtherCAT, Ethernet, Modbus y CAN-FD, y un hub USB integrado envía las señales de control, táctiles y de vídeo por un único cable.
- Ampliación con cámaras: Se pueden montar cámaras RGB, RGB-D o infrarrojas en el lado de la palma o en el dorso de la mano para un agarre guiado por visión.
- 24–48 V o USB PD: La mano funciona con una alimentación de 24–48 V CC o con una interfaz de alimentación USB PD 3.1.
Este modelo se ofrece bajo presupuesto. La configuración, los accesorios, el alcance de la integración y el plazo de entrega influyen en el importe final, por lo que el precio se confirma para cada proyecto en lugar de publicarse.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación en su emplazamiento.
Características
Especificaciones
| Marca | PaXini |
|---|---|
| Modelo | GMH18 |
| Dedos | 5 |
| Grados de libertad | 18 (11 activos, 7 pasivos) |
| Pulgar | 5 grados de libertad |
| Accionamiento | Motores sin núcleo con mecanismo de bielas múltiples |
| Detección táctil | Más de 1000 unidades táctiles multidimensionales ITPU de tercera generación |
| Tipos de percepción táctil | 15 |
| Cobertura táctil | Uñas, puntas de los dedos, almohadillas de los dedos, palma |
| Carga útil | 20 kg |
| Sujeción del agarre | Mecanismo de autobloqueo |
| Movimientos | Agarrar, sostener, pinzar, presionar, abrir y cerrar los dedos |
| Ampliación con cámaras | Cámaras RGB, RGB-D o infrarrojas en el lado de la palma o en el dorso de la mano |
| Computación en el borde | SoC ARM integrado con pose interna preinstalada y algoritmos de control de fuerza |
| Comunicación | USB, EtherCAT, Ethernet, Modbus, CAN-FD |
| Cableado | Hub USB integrado; señales de control, táctiles y de vídeo en un solo cable de salida |
| Alimentación | 24–48 V CC o USB PD 3.1 |
| Peso | A confirmar en el presupuesto |
| Fuerza en la punta del dedo | A confirmar en el presupuesto |
| Lado de la mano | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
Se ofrece bajo presupuesto: la configuración, la cantidad y la entrega se confirman para cada proyecto.
Dieciocho en cinco dedos: 11 activos y 7 pasivos, con 5 en el pulgar, accionados por motores sin núcleo y un mecanismo de bielas múltiples.
En las uñas, las puntas y las almohadillas de los dedos y la palma: más de mil unidades ITPU de tercera generación con 15 tipos de percepción táctil.
PaXini la especifica en 20 kg, con un mecanismo de autobloqueo que mantiene el agarre estable. El peso y la fuerza en la punta de los dedos se confirman con el presupuesto.
Por USB, EtherCAT, Ethernet, Modbus o CAN-FD, con las señales de control, táctiles y de vídeo en un solo cable a través de un hub USB integrado. Funciona con 24–48 V CC o USB PD 3.1, y un SoC ARM integrado se encarga de la cinemática y del control de fuerza.
La DexH13 tiene cuatro dedos, 16 grados de libertad, 1140 unidades táctiles GEN2, una cámara mano-ojo fija de 8 MP y 5 kg de carga útil. La GMH18 añade un quinto dedo, detección táctil de tercera generación desde la uña hasta la palma, cámaras opcionales y 20 kg de carga útil.
Vistos recientemente
Aún no has visto ningún producto.