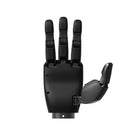
- 528 unidades de deteção tátil Uma mão tem 528 unidades táteis multidimensionais ITPU, pelo que sente o contacto enquanto agarra.
- Controlo de força de 0,1 N A força na ponta dos dedos é controlada em passos de 0,1 N, algo que a PaXini concebeu para um manuseamento delicado.
- 5 graus de liberdade ativos de 9 Cinco motores movem nove articulações numa estrutura biónica de quatro dedos que agarra, pinça, pressiona e roda.
- 4 kg de carga útil Uma mão suporta até 4 kg e abre-se em torno de objetos com até 10 cm de diâmetro.
- Abre e fecha em 1 s Uma abertura e fecho completos demoram 1 s, meio segundo menos do que na DexH13.
- Construção leve em compósito Os materiais compósitos de alta resistência mantêm a mão leve para o braço que a transporta.
- EtherCAT e Modbus Ambos os protocolos são suportados para controladores de robôs e células de automação baseadas em PLC.


Descrição
A Paxini DexH5 é a mão robótica destra tátil e compacta de quatro dedos da PaXini, com 9 graus de liberdade, 5 deles ativos, e 528 unidades de deteção tátil multidimensional ITPU integradas numa só mão. Situa-se entre uma pinça de duas garras e uma mão completa de cinco dedos: articulações suficientes para agarrar, pinçar, pressionar e rodar objetos, com retorno tátil em cada preensão.
A força na ponta dos dedos é controlada com uma precisão de 0,1 N, algo que a PaXini concebeu para operações delicadas. Materiais compósitos de alta resistência e uma estrutura biónica com várias articulações mantêm a mão leve, e motores sem núcleo acionam as cinco articulações ativas. Uma mão suporta até 4 kg, abre-se em torno de objetos com até 10 cm de diâmetro e completa uma abertura e fecho em 1 s.
O EtherCAT e o Modbus ligam-na a controladores de robôs e a células de automação no fabrico, na logística e na investigação. O peso, a tensão de alimentação, o lado da mão e a montagem no seu braço são confirmados com o orçamento.
A Paxini DexH13 acrescenta uma câmara mão-olho de 8 MP, 16 graus de liberdade (13 ativos), 1140 unidades táteis e 5 kg de carga útil, e a Paxini GMH18 passa para cinco dedos, 18 graus de liberdade e 20 kg de carga útil. Compare-as com as nossas outras mãos robóticas destras.
Capacidades principais
- 528 unidades de deteção tátil: Uma mão tem 528 unidades táteis multidimensionais ITPU, pelo que sente o contacto enquanto agarra.
- Controlo de força de 0,1 N: A força na ponta dos dedos é controlada em passos de 0,1 N, algo que a PaXini concebeu para um manuseamento delicado.
- 5 graus de liberdade ativos de 9: Cinco motores movem nove articulações numa estrutura biónica de quatro dedos que agarra, pinça, pressiona e roda.
- 4 kg de carga útil: Uma mão suporta até 4 kg e abre-se em torno de objetos com até 10 cm de diâmetro.
- Abre e fecha em 1 s: Uma abertura e fecho completos demoram 1 s, meio segundo menos do que na DexH13.
- Construção leve em compósito: Os materiais compósitos de alta resistência mantêm a mão leve para o braço que a transporta.
- EtherCAT e Modbus: Ambos os protocolos são suportados para controladores de robôs e células de automação baseadas em PLC.
Este modelo é vendido mediante orçamento. A configuração, os acessórios, o âmbito da integração e o prazo de entrega alteram o valor final, pelo que o preço é confirmado projeto a projeto em vez de ser publicado.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a montagem nas suas instalações.
Características
Especificações
| Marca | PaXini |
|---|---|
| Modelo | DexH5 |
| Dedos | 4 |
| Graus de liberdade | 9 (5 ativos) |
| Acionamento | Motores sem núcleo |
| Deteção tátil | 528 unidades táteis multidimensionais ITPU |
| Controlo de força na ponta do dedo | Precisão de 0,1 N |
| Carga útil | 4 kg |
| Diâmetro máximo de preensão | 10 cm |
| Tempo mínimo de abertura/fecho | 1 s |
| Estrutura | Compósito leve de alta resistência, desenho biónico com várias articulações |
| Movimentos | Agarrar, pinçar, pressionar e rodar |
| Comunicação | EtherCAT, Modbus |
| Peso | A confirmar no orçamento |
| Tensão de alimentação | A confirmar no orçamento |
| Lado da mão | A confirmar no orçamento |
Setores
Perguntas frequentes
É vendida mediante orçamento: a configuração, a quantidade e a entrega são confirmadas projeto a projeto.
Nove, cinco deles ativos, distribuídos por quatro dedos acionados por motores sem núcleo.
528 unidades táteis multidimensionais ITPU numa só mão, com a força na ponta dos dedos controlada com uma precisão de 0,1 N para um manuseamento delicado.
Até 4 kg, com objetos até 10 cm de diâmetro e uma abertura e fecho completos em 1 s. O peso é confirmado com o orçamento.
Por EtherCAT ou Modbus. A tensão de alimentação, o lado da mão e a montagem no seu braço são confirmados com o orçamento.
A DexH13 tem 16 graus de liberdade (13 ativos), 1140 unidades táteis, uma câmara mão-olho de 8 MP, 5 kg de carga útil e uma preensão de 15 cm. A DexH5 é a mão de quatro dedos mais simples: 5 articulações ativas, 528 unidades táteis, sem câmara e com uma abertura e fecho mais rápidos, em 1 s.
Vistos recentemente
Ainda não visualizou nenhum produto.