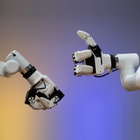
- Mãos esquerda e direita em conjunto Um par a condizer para instalações com dois braços, em vez de uma mão isolada.
- Três dedos, seis articulações Um polegar e dois dedos opostos em cada mão, acionados por seis servomotores digitais.
- Controlo de binário, velocidade e posição Cada servo suporta controlo de corrente, posição e velocidade, com dez níveis de binário até à carga nominal de 500 g.
- Retorno de estado a 100 Hz O estado de preensão é lido em tempo real por RS-485, para a recolha de dados de movimento da mão.
- Python, ROS1 e ROS2 Uma biblioteca de controladores no PyPI com suporte para simulação em RViz, além de protocolos série e de controlo dos motores abertos.
- Quatro modos de preensão Pressão com um dedo, pinça com dois dedos, aperto com dois dedos e preensão com três dedos.


Descrição
Trata-se de um par a condizer — uma mão esquerda e uma mão direita — da myGripper H100, a mão hábil de três dedos da Elephant Robotics para os seus robôs myCobot Pro 630 e série Mercury. Um par é aquilo de que uma instalação com dois braços precisa, como uma configuração Mercury de braço duplo ou dois braços Pro 630 a trabalhar lado a lado.
Cada mão tem três dedos — um polegar e dois dedos opostos — com seis articulações móveis acionadas por seis servomotores digitais. Cada servo suporta controlo de corrente, posição e velocidade, pelo que uma preensão pode ser definida pelo binário de saída, pela velocidade de movimento e pela posição absoluta, em vez de a mão simplesmente abrir e fechar. Dez níveis de binário ajustam a força de preensão até à carga nominal de 500 g, e cada mão abre ao longo de um curso de 0–130 mm.
Foi concebida para investigação e ensino. A mão comunica o seu estado de preensão em tempo real por RS-485 a 100 Hz, o que permite utilizá-la para recolher dados de movimento da mão — posições das articulações, trajetórias e estados de preensão — para aprendizagem por imitação e por reforço. A Elephant Robotics disponibiliza uma biblioteca de controladores em Python no PyPI com suporte para ROS1, ROS2 e RViz, e os protocolos série e de controlo dos motores são abertos para os seus próprios desenvolvimentos.
Cada mão pesa 780 g, é alimentada a 24 V e 2 A através de um conector circular M8 de 8 pinos e fixa-se ao braço com parafusos. O myCobot 320 e outros braços da Elephant não constam da lista de compatibilidade, pelo que deve verificar o seu braço antes de encomendar.
Principais capacidades
- Mãos esquerda e direita em conjunto: Um par a condizer para instalações com dois braços, em vez de uma mão isolada.
- Três dedos, seis articulações: Um polegar e dois dedos opostos em cada mão, acionados por seis servomotores digitais.
- Controlo de binário, velocidade e posição: Cada servo suporta controlo de corrente, posição e velocidade, com dez níveis de binário até à carga nominal de 500 g.
- Retorno de estado a 100 Hz: O estado de preensão é lido em tempo real por RS-485, para a recolha de dados de movimento da mão.
- Python, ROS1 e ROS2: Uma biblioteca de controladores no PyPI com suporte para simulação em RViz, além de protocolos série e de controlo dos motores abertos.
- Quatro modos de preensão: Pressão com um dedo, pinça com dois dedos, aperto com dois dedos e preensão com três dedos.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia completa do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito da implementação, a configuração e as responsabilidades de colocação em serviço são acordados no orçamento — o preço do produto não inclui a instalação no local.
Características
Especificações
| Marca | Elephant Robotics |
|---|---|
| Modelo | myGripper H100, par mão esquerda + mão direita |
| Referência | 4010700098 |
| Tipo de produto | Mão hábil de três dedos |
| Conjunto | Uma mão esquerda e uma mão direita |
| Dedos (por mão) | 3 |
| Articulações móveis (por mão) | 6 |
| Motores (por mão) | 6 servomotores digitais com controlo de corrente, posição e velocidade |
| Carga nominal (por mão) | 500 g |
| Ajuste de binário | 10 níveis |
| Curso (diâmetro) | 0–130 mm |
| Velocidade de movimento | 60° por segundo por articulação |
| Peso (por mão) | 780 g |
| Vida útil nominal (ciclos) | A confirmar no orçamento |
| Interface elétrica | Conector circular M8 de 8 pinos |
| Alimentação | 24 V, 2 A |
| Interface de comunicação | RS-485 |
| Frequência de comunicação | Comunicação de alta frequência a 100 Hz (nominal acima de 50 Hz) |
| Protocolo | MODBUS, formato de dados hexadecimal, 8N1 |
| Taxa de transmissão predefinida | 115200 |
| Chip de controlo principal | ESP32, dual-core a 240 MHz, 600 DMIPS, 520 KB de SRAM, Wi-Fi, Bluetooth de modo duplo |
| Programação | Biblioteca de controladores em Python (PyPI), ROS1, ROS2, simulação em RViz |
| Montagem | Fixação por parafusos |
| Ambiente de funcionamento | Temperatura e pressão normais |
| Modelos compatíveis | myCobot Pro 630, série Mercury |
| Conteúdo da embalagem | Mãos hábeis de três dedos esquerda e direita; cabo com conectores circulares de 8 pinos nas duas extremidades; cabo de extensão; módulo USB para 485; conector circular de 8 pinos com cabo de extensão de 2 m; cabo de dados USB |
| Quantidade de conjuntos de cabos para o par | A confirmar no orçamento |
Setores
Perguntas frequentes
De duas: uma myGripper H100 esquerda e uma direita, fornecidas em conjunto como par com a referência 4010700098 da Elephant Robotics.
No myCobot Pro 630 e na série Mercury. Outros braços da Elephant, incluindo o myCobot 320, não constam da lista de compatibilidade.
Uma carga nominal de 500 g, com dez níveis de binário para ajustar a força de preensão, ao longo de um curso de abertura de 0–130 mm.
Com a biblioteca de controladores em Python da Elephant Robotics, publicada no PyPI, que lê ângulos das articulações, posições dos codificadores e dados de velocidade. ROS1, ROS2 e a simulação em RViz são suportados, e o protocolo MODBUS por RS-485 é aberto para o seu próprio código.
O par Elephant Robotics myGripper H100 mão esquerda + mão direita custa 515.700 Ft no seu mercado.
Pressão com um dedo, pinça com dois dedos, aperto com dois dedos e preensão com três dedos, bem como gestos como um polegar para cima ou um aceno em colaboração com o robô.
Elephant Robotics myGripper H100 mão esquerda + mão direita
- Preço normal
- 515.700 Ft
- Preço promocional
Vistos recentemente
Ainda não visualizou nenhum produto.