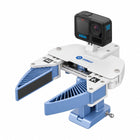
- Recolha sem o robô A pinça manual grava demonstrações numa bancada, numa cozinha ou num corredor de armazém.
- A mesma visão para pessoa e robô As pinças manual e montada no robô partilham o ponto de vista da câmara e o desenho dos dedos.
- Vídeo grande angular em 5,3K Uma GoPro Hero 12 grava a 60 fps com um campo de visão de 155° e uma IMU integrada.
- Seguimento da pose 6D Um SLAM visual-inercial baseado no ORB-SLAM3 segue a pinça e anota cada sessão.
- Dos dados à implementação O software executa a recolha, a calibração, o treino e a implementação, com um SDK e um ambiente Docker.
- Até 4000 demonstrações por dia A Dobot indica esse débito para um fluxo de trabalho rápido, consoante a tarefa.

Descrição
O Dobot PocketGo recolhe dados de treino para robôs sem o robô. Um operador executa uma tarefa com uma pinça manual equipada com uma câmara, onde quer que a tarefa aconteça, e o sistema grava o que a pinça viu e exatamente como se moveu. Uma pinça equivalente num braço Dobot usa depois esses dados para aprender e repetir a competência, segundo a abordagem de clonagem de comportamento de sistemas de investigação como o UMI.
O kit contém dois conjuntos de pinças, um manual para gravar e outro montado no robô para executar políticas, com o mesmo ponto de vista da câmara e o mesmo desenho dos dedos, para que o que um modelo aprende com as pessoas se transfira para o robô. A gravação é feita com uma GoPro Hero 12 a 5,3K e 60 fps, com um campo de visão de 155°, estabilização HyperSmooth 6.0 e uma IMU integrada. Um SLAM visual-inercial baseado no ORB-SLAM3 segue a pose 6D da pinça e anota automaticamente cada sessão.
O software cobre todo o processo: recolha, calibração, processamento de trajetórias SLAM, treino e implementação, com um SDK para desenvolvimento à medida e um ambiente Docker para investigação personalizada. A Dobot indica um débito de até 4000 demonstrações por dia, consoante a duração da tarefa e o fluxo de trabalho, e a pinça manuseia objetos até 2 kg.
A implementação requer um braço Dobot da série Nova ou CR, vendido separadamente. O treino requer uma GPU: o mini computador de IA opcional (Intel i9 com uma GPU RTX de 11 GB de VRAM ou mais) ou a sua própria estação de trabalho. O vídeo de alta resolução de milhares de demonstrações exige também bastante espaço de armazenamento.
Principais capacidades
- Recolha sem o robô: A pinça manual grava demonstrações numa bancada, numa cozinha ou num corredor de armazém.
- A mesma visão para pessoa e robô: As pinças manual e montada no robô partilham o ponto de vista da câmara e o desenho dos dedos.
- Vídeo grande angular em 5,3K: Uma GoPro Hero 12 grava a 60 fps com um campo de visão de 155° e uma IMU integrada.
- Seguimento da pose 6D: Um SLAM visual-inercial baseado no ORB-SLAM3 segue a pinça e anota cada sessão.
- Dos dados à implementação: O software executa a recolha, a calibração, o treino e a implementação, com um SDK e um ambiente Docker.
- Até 4000 demonstrações por dia: A Dobot indica esse débito para um fluxo de trabalho rápido, consoante a tarefa.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito da implementação e a configuração são acordados antes da expedição, e o preço do produto não inclui a montagem nas suas instalações.
Características
Especificações
| Marca | Dobot |
|---|---|
| Modelo | PocketGo |
| Referência | 1200000404 |
| Tipo de produto | Plataforma portátil de recolha de dados de demonstração para um braço |
| Kits de pinça | Kit manual e kit de efetor terminal montado no robô |
| Carga útil da pinça | Até 2 kg |
| Câmara | GoPro Hero 12, 5,3K a 60 fps, campo de visão de 155°, HyperSmooth 6.0, IMU integrada |
| Seguimento da pose | SLAM visual-inercial (ORB-SLAM3), pose 6D |
| Software | Recolha, calibração, processamento de trajetórias SLAM, treino e implementação |
| Desenvolvimento | SDK para desenvolvimento à medida, ambiente Docker |
| Débito | Até 4000 demonstrações por dia, consoante a duração da tarefa e o fluxo de trabalho |
| Robôs compatíveis | Séries Dobot Nova e CR (não incluídos) |
| Computador opcional | Mini computador de IA, Intel i9 com GPU RTX (11 GB de VRAM ou mais), não incluído |
| Garantia | Garantia do fabricante de 12 meses |
| Conteúdo da embalagem | Kit de pinça manual, kit de pinça montada no robô, câmara GoPro, pacote de software, SDK e ambiente Docker |
Setores
Perguntas frequentes
Não. Os dados são recolhidos com a pinça manual. É necessário um robô para implementar a política treinada.
Braços Dobot das séries Nova e CR, vendidos separadamente.
Um SLAM visual-inercial baseado no ORB-SLAM3 segue a pose 6D da pinça a partir dos dados da câmara e da IMU.
Não. Um mini computador de IA com Intel i9 e GPU RTX é opcional, ou a sua própria estação de trabalho com GPU pode treinar os modelos.
A Dobot indica até 4000 demonstrações por dia, consoante a duração da tarefa e o fluxo de trabalho.
A plataforma de recolha de dados Dobot PocketGo custa 2.312.990 Ft no seu mercado. Para encomendas em quantidade ou para um projeto, contacte-nos para um orçamento empresarial.
Vistos recentemente
Ainda não visualizou nenhum produto.