- Twee armen met 7 vrijheidsgraden Zeven vrijheidsgraden per arm leveren het bereik en de oriëntatie die apparatuur en werkvlakken vragen.
- Vier bestuurbare wielen De basis rijdt op bestuurbare wielen tussen stations in plaats van te lopen, zodat het technische budget in het bovenlichaam blijft.
- Inklapbaar onderlichaam Het onderlichaam klapt in om het bereik aan werkhoudingen voor lage en hoger gelegen taken te vergroten.
- Whole-body-aansturing met 100 Hz Een met reinforcement learning in simulatie getrainde controller zet doelen in de taakruimte honderd keer per seconde om in gewrichtsdoelen en wielsnelheden.
- Workflow-orchestrator Een vision-language-laag beslist over de volgende activiteit en houdt een tekstgeheugen bij van waarnemingen zoals machinestatus en aantallen.
- Herstelgedrag Een greep opnieuw proberen, een onderbroken handeling corrigeren en reageren op een gevallen voorwerp horen bij het uitvoeren van een lange workflow.
- Leren van menselijke video Een Unified Robot Representation drukt beweging uit als poses in de taakruimte, zodat menselijke opnamen een policy voortrainen die robotdemonstraties daarna aanpassen.

Beschrijving
Taku is de semi-humanoïde robot op wielen van Dyna Robotics, gepresenteerd als de hardware voor de fysieke agent Dyna-2.1 van het bedrijf. Twee armen met elk zeven vrijheidsgraden zitten aan een mensvormig bovenlichaam boven een basis met vier bestuurbare wielen, en een inklapbaar onderlichaam vergroot het bereik aan werkhoudingen voor lage en hoger gelegen taken. Het lichaam benadert de maten van een gemiddeld persoon, en juist daardoor zijn menselijke pols-, elleboog- en borstbewegingen bruikbaar als trainingsmateriaal.
De twee namen staan voor verschillende dingen, en bij het specificeren van een systeem is het verstandig ze uit elkaar te houden: Taku is de robot, Dyna-2.1 is de agent die hem aanstuurt. De agent bestaat uit drie lagen. Een whole-body-controller, getraind met reinforcement learning in simulatie, zet doelen in de taakruimte met 100 Hz om in gewrichtsdoelen en wielsnelheden. Een Dyna-2-actiepolicy genereert de trajecten voor fysieke vaardigheden. Een vision-language-workflow-orchestrator draait op een trager ritme en beslist wat er daarna moet gebeuren.
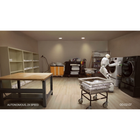
Door die scheiding is de demonstratieworkflow van Taku een complete commerciële wasserij en geen losse truc. Taku werkt tussen wasmachines, drogers, een vouwtafel en opslagrekken, en omdat de machines op verschillende momenten klaar zijn, moet het vouwen soms pauzeren terwijl een ander station wordt bediend. De orchestrator volgt de voortgang met een tekstgeheugen van wat hij heeft waargenomen, zoals machinestatussen of het aantal gevouwen handdoeken, zodat hij de volgende activiteit kan kiezen wanneer de informatie niet meer voor de camera ligt. Herstel na fouten geldt als vereiste: een greep opnieuw proberen, een onderbroken handeling corrigeren, reageren op een gevallen voorwerp.
De training gebruikt een Unified Robot Representation die beweging uitdrukt als poses in de taakruimte die menselijke opnamen en robotdemonstraties delen, zodat menselijke video een policy kan voortrainen die robotspecifieke data daarna aan dit lichaam aanpassen. Afmetingen, massa, laadvermogen, werkbereik, rijsnelheid en gebruiksduur worden vóór een bestelling bevestigd. Welke procedures worden ondersteund, hoe prestaties worden gemeten en welk toezicht wordt verwacht, zijn de vragen die u het best schriftelijk vastlegt.
Belangrijkste mogelijkheden
- Twee armen met 7 vrijheidsgraden: Zeven vrijheidsgraden per arm leveren het bereik en de oriëntatie die apparatuur en werkvlakken vragen.
- Vier bestuurbare wielen: De basis rijdt op bestuurbare wielen tussen stations in plaats van te lopen, zodat het technische budget in het bovenlichaam blijft.
- Inklapbaar onderlichaam: Het onderlichaam klapt in om het bereik aan werkhoudingen voor lage en hoger gelegen taken te vergroten.
- Whole-body-aansturing met 100 Hz: Een met reinforcement learning in simulatie getrainde controller zet doelen in de taakruimte honderd keer per seconde om in gewrichtsdoelen en wielsnelheden.
- Workflow-orchestrator: Een vision-language-laag beslist over de volgende activiteit en houdt een tekstgeheugen bij van waarnemingen zoals machinestatus en aantallen.
- Herstelgedrag: Een greep opnieuw proberen, een onderbroken handeling corrigeren en reageren op een gevallen voorwerp horen bij het uitvoeren van een lange workflow.
- Leren van menselijke video: Een Unified Robot Representation drukt beweging uit als poses in de taakruimte, zodat menselijke opnamen een policy voortrainen die robotdemonstraties daarna aanpassen.
Dit model wordt op offertebasis aangeboden. Configuratie, accessoires, integratieomvang en leverschema bepalen samen het uiteindelijke bedrag. De prijs wordt daarom per project bevestigd in plaats van vermeld.
Kopen via Robotix Market
Dit toestel wordt nieuw ingekocht via gevestigde distributiekanalen en wereldwijd geleverd met de fabrieksgarantie. Technische ondersteuning wordt afgestemd met het eigen servicenetwerk van de fabrikant. Inzetomvang, configuratie en verantwoordelijkheden bij de inbedrijfstelling worden in de offerte vastgelegd — de productprijs omvat geen installatie op locatie.
Kenmerken
Specificaties
| Merk | DYNA |
|---|---|
| Fabrikant | Dyna Robotics |
| Model | Taku |
| Producttype | Semi-humanoïde robot op wielen voor mobiele manipulatie |
| Armen | Twee armen, elk 7 vrijheidsgraden |
| Basis | Vier bestuurbare wielen |
| Onderlichaam | Inklapbaar, voor lage en hoger gelegen werkhoudingen |
| Armactuatoren | Planetaire actuatoren met lage overbrengingsverhouding |
| Agent | Dyna-2.1, bestaande uit whole-body-controller, Dyna-2-actiepolicy en vision-language-workflow-orchestrator |
| Regelfrequentie | Whole-body-controller op 100 Hz |
| Training van de controller | Reinforcement learning in simulatie |
| Bewegingsweergave | Unified Robot Representation in poses in de taakruimte |
| Gedemonstreerde workflow | Commerciële wasserij met wasmachines, drogers, vouwtafel en opslag |
| Hoogte en massa | Te bevestigen in de offerte |
| Laadvermogen | Te bevestigen in de offerte |
| Werkbereik | Te bevestigen in de offerte |
| Rijsnelheid | Te bevestigen in de offerte |
| Gebruiksduur accu | Te bevestigen in de offerte |
Sectoren
Veelgestelde vragen
Taku is de robothardware. Dyna-2.1 is de fysieke agent die erop draait, opgebouwd uit een whole-body-controller, de Dyna-2-actiepolicy en een vision-language-workflow-orchestrator.
Nee. Hij beweegt op vier bestuurbare wielen. Het inklapbare onderlichaam verandert de werkhouding, maar het is geen tweebenig loopplatform.
De orchestrator volgt de voortgang en kiest de volgende activiteit met een tekstgeheugen van waarnemingen zoals machinestatus en aantallen, zodat hij kan handelen op informatie die niet meer zichtbaar is.
Herstel hoort bij het ontwerp: een greep opnieuw proberen, een onderbroken handeling corrigeren en reageren op een gevallen voorwerp. Het is een vaardigheid die binnen bepaalde taken is gedemonstreerd, geen onbeperkte autonomie.
Afmetingen, laadvermogen en gebruiksduur worden vóór een bestelling bevestigd.
Hij wordt op offertebasis aangeboden. Configuratie, aantal en levering worden per project bevestigd.
Recent bekeken
Je hebt nog geen producten bekeken.