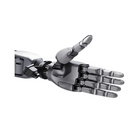
- 22 gradi di libertà attivi La mano a cinque dita di Sharpa utilizza 22 moduli di attuazione, un giunto attivo in più rispetto alle mani Revo 3 a 21 gradi di libertà.
- Oltre 1000 pixel tattili per polpastrello Ogni polpastrello abbina una telecamera in miniatura al Dynamic Tactile Array di Sharpa.
- Sensibilità alla forza di 0,005 N I polpastrelli rilevano da 0 a 30 N e ogni dito è dotato anche di un sensore di coppia.
- Presa da 150 N La forza al polpastrello raggiunge i 20 N e la portata i 30 kg, con una mano che pesa 1,3 kg.
- Velocità operativa oltre 4 Hz La ripetibilità al polpastrello è di ±1 mm e il diametro minimo di presa di 10 mm.
- Gigabit Ethernet a 500 Hz La mano funziona a 18–28 V CC ed è supportata da pacchetti ROS 2, C++ e Python e risorse di simulazione MuJoCo.
- Telecamera di rilevamento SHF3L inclusa La telecamera riprende a 1920 × 1536 a 30 fps su un campo visivo orizzontale di 196°.

Descrizione
SharpaWave è una mano tattile a cinque dita prodotta da Sharpa, proposta qui per l'umanoide Unitree H2 EDU PLUS con una telecamera di rilevamento SHF3L. Si tratta di una mano diversa dai pacchetti BrainCo Revo 3 per questo robot: i suoi 22 gradi di libertà attivi sono mossi da 22 moduli di attuazione e il rilevamento è concentrato nei polpastrelli.
Ogni polpastrello abbina una telecamera in miniatura a più di 1000 pixel tattili nel Dynamic Tactile Array di Sharpa, che copre da 0 a 30 N con una sensibilità di 0,005 N, e ogni dito dispone anche di un sensore di coppia. Ne derivano dati tattili abbastanza fini da lavorare con oggetti molto leggeri.
Dal punto di vista meccanico, la mano pesa 1,3 kg e misura 208 × 90 × 50 mm. Sviluppa 150 N di presa e 20 N al polpastrello, sostiene una portata di 30 kg, opera a più di 4 Hz e ripete la posizione del polpastrello con una precisione di ±1 mm, con un diametro minimo di presa di 10 mm.
Si collega tramite Gigabit Ethernet a 500 Hz, funziona a 18–28 V CC ed è supportata da pacchetti ROS 2, C++ e Python e risorse di simulazione MuJoCo, il che la rende adatta ai team di IA incarnata che sviluppano politiche di controllo tattili. Lato della mano, quantità, numero di telecamere e montaggio sulla Sua unità H2 vengono confermati nel Suo preventivo.
Capacità principali
- 22 gradi di libertà attivi: La mano a cinque dita di Sharpa utilizza 22 moduli di attuazione, un giunto attivo in più rispetto alle mani Revo 3 a 21 gradi di libertà.
- Oltre 1000 pixel tattili per polpastrello: Ogni polpastrello abbina una telecamera in miniatura al Dynamic Tactile Array di Sharpa.
- Sensibilità alla forza di 0,005 N: I polpastrelli rilevano da 0 a 30 N e ogni dito è dotato anche di un sensore di coppia.
- Presa da 150 N: La forza al polpastrello raggiunge i 20 N e la portata i 30 kg, con una mano che pesa 1,3 kg.
- Velocità operativa oltre 4 Hz: La ripetibilità al polpastrello è di ±1 mm e il diametro minimo di presa di 10 mm.
- Gigabit Ethernet a 500 Hz: La mano funziona a 18–28 V CC ed è supportata da pacchetti ROS 2, C++ e Python e risorse di simulazione MuJoCo.
- Telecamera di rilevamento SHF3L inclusa: La telecamera riprende a 1920 × 1536 a 30 fps su un campo visivo orizzontale di 196°.
Acquistare tramite Robotix Market
Questo prodotto è acquistato nuovo attraverso canali di distribuzione consolidati e viene spedito in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la Sua sede.
Caratteristiche
Specifiche
| Prodotto | Mano robotica tattile ad alta destrezza con telecamera di rilevamento |
|---|---|
| Produttore della mano | Sharpa |
| Modello | SharpaWave |
| Proposta per | Unitree H2 EDU PLUS |
| Mani fornite · lato | Da confermare in fase di preventivo |
| Gradi di libertà attivi | 22 |
| Rilevamento ai polpastrelli | Telecamera in miniatura + Dynamic Tactile Array, oltre 1000 pixel tattili per polpastrello |
| Rilevamento della forza | 0–30 N, sensibilità di 0,005 N |
| Sensori di coppia | Uno per dito |
| Forza di presa | 150 N |
| Forza al polpastrello | 20 N |
| Portata | 30 kg |
| Velocità operativa | Oltre 4 Hz |
| Ripetibilità al polpastrello | ±1 mm |
| Diametro minimo di presa | 10 mm |
| Frequenza di controllo | 500 Hz |
| Interfaccia | Gigabit Ethernet (1000BASE-T) |
| Tensione di alimentazione | 18–28 V CC |
| Software | Pacchetti ROS 2, C++ e Python, risorse di simulazione MuJoCo |
| Dimensioni della mano | 208 × 90 × 50 mm |
| Peso della mano | 1,3 kg |
| Telecamera | Telecamera di rilevamento SHF3L |
| Immagine della telecamera | 1920 × 1536 a 30 fps |
| Campo visivo della telecamera | 196° in orizzontale |
| Sensore della telecamera · uscita | Sensore RRGB con ISP integrato · YUV422 a 8 bit |
| Peso · dimensioni della telecamera | Meno di 50 g · 25 × 25 × 33,54 mm |
| Intervallo di temperatura della telecamera | Da −40 °C a +85 °C |
| Piattaforma di calcolo della telecamera | Compatibile con NVIDIA Jetson AGX Thor |
| Tipo di otturatore della telecamera | Da confermare in fase di preventivo |
| Telecamere fornite · montaggio | Da confermare in fase di preventivo |
| Montaggio e cablaggio per il Suo H2 | Da confermare in fase di preventivo |
| Durata della garanzia | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
La mano robotica ad alta destrezza Unitree H2 EDU PLUS SharpaWave + telecamera SHF3L costa 25.708.900 Ft nel Suo mercato.
È prodotta da Sharpa e ha 22 gradi di libertà attivi contro i 21 della Revo 3. Il rilevamento tattile si trova nei polpastrelli, con oltre 1000 pixel tattili ciascuno, mentre la U21T utilizza una matrice nel palmo. Si collega tramite Gigabit Ethernet anziché EtherCAT, CAN FD o RS-485 e ha una presa di 150 N.
Ogni polpastrello abbina una telecamera in miniatura a più di 1000 pixel tattili. Il rilevamento della forza copre da 0 a 30 N con una sensibilità di 0,005 N e ogni dito dispone anche di un sensore di coppia.
La forza di presa è di 150 N e quella al polpastrello di 20 N, con una portata di 30 kg. Opera a più di 4 Hz e ripete la posizione del polpastrello con una precisione di ±1 mm.
Si collega tramite Gigabit Ethernet con una frequenza di controllo di 500 Hz e funziona a 18–28 V CC. Per lo sviluppo sono disponibili pacchetti ROS 2, supporto per C++ e Python e risorse di simulazione MuJoCo.
Il lato e la quantità vengono confermati nel Suo preventivo. Il robot H2 non è incluso; il numero di telecamere SHF3L e l'adattamento al Suo H2 EDU PLUS vengono confermati contestualmente.
Mano robotica ad alta destrezza Unitree H2 EDU PLUS SharpaWave + telecamera SHF3L
- Prezzo di listino
- 25.708.900 Ft
- Prezzo scontato
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.