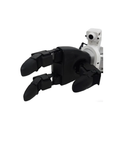
- 33 sensori di pressione in 9 matrici Tre matrici 2 × 2 nel palmo, una matrice 2 × 2 su ogni cuscinetto e una matrice 3 × 1 su ogni polpastrello rilevano da 10 g a 2.500 g.
- Il tatto nel flusso a 1.000 Hz Pressione e temperatura dei sensori arrivano via USB 2.0 insieme a posizione, velocità e coppia dei giunti e ai dati dell'IMU, a 1.000 Hz.
- Sette giunti su tre dita Il pollice ha tre gradi di libertà, l'indice e il medio due ciascuno, mossi da sei micro-giunti brushless ad azionamento diretto e da un giunto a ingranaggi.
- Controllo ibrido di forza e posizione Ogni giunto accetta comandi di posizione, velocità, coppia, rigidezza e smorzamento, così una presa può essere impostata morbida o salda via software.
- 710 g in 175 × 88 × 77 mm I polpastrelli hanno una ripetibilità di ±2 mm e la mano afferra fino a 500 g su un oggetto rotondo da 5 cm.
- Limite di 20 kg senza danni Le matrici di sensori sopportano carichi di 20 kg senza danni e la mano funziona da −20 a 60 °C.

Descrizione
La Unitree Dex3-1 Tactile è la versione tattile della mano robotica a tre dita ad alta destrezza di Unitree, nella variante realizzata per l'umanoide Unitree H2 e fornita come singola mano, sinistra o destra. Porta 33 sensori di pressione in 9 matrici distribuite su palmo, cuscinetti delle dita e polpastrelli, che rilevano da 10 g a 2.500 g, su una mano di 710 g con 7 gradi di libertà.
È pensata per chi utilizza l'H2 in lavori di manipolazione che dipendono dal contatto: rilevamento dello slittamento, prese regolate in forza, aggiustamenti ad anello chiuso nella mano e dataset di teleoperazione o di apprendimento per imitazione che registrano il tatto insieme ai dati dei giunti. Pressione e temperatura dei sensori arrivano nello stesso flusso USB 2.0 a 1.000 Hz di posizione, velocità, coppia e temperatura dei giunti, tensione, corrente e dati dell'IMU, e le matrici sopportano carichi fino a 20 kg senza danni.
Il pollice ha tre gradi di libertà, l'indice e il medio due ciascuno. Sei giunti sono unità micro brushless a controllo di forza ad azionamento diretto e uno è azionato tramite ingranaggi, per un controllo ibrido di forza e posizione nel giunto; ognuno accetta comandi di posizione, velocità, coppia, rigidezza e smorzamento. La mano misura 175 × 88 × 77 mm, ha una ripetibilità dei polpastrelli di ±2 mm, afferra fino a 500 g su un oggetto rotondo da 5 cm con fino a 400 W per 3 s e funziona a 12–58 V da −20 a 60 °C.
La Dex3-1 con controllo di forza per l'H2 è la stessa mano senza le matrici di sensori di pressione. Chi ha un G1 trova la Dex3-1 Tactile per il G1, e per avere cinque dita con il tatto sull'H2 c'è la Dex5-1P Tactile. Confronti tutte le opzioni tra le nostre mani robotiche ad alta destrezza.
Capacità principali
- 33 sensori di pressione in 9 matrici: Tre matrici 2 × 2 nel palmo, una matrice 2 × 2 su ogni cuscinetto e una matrice 3 × 1 su ogni polpastrello rilevano da 10 g a 2.500 g.
- Il tatto nel flusso a 1.000 Hz: Pressione e temperatura dei sensori arrivano via USB 2.0 insieme a posizione, velocità e coppia dei giunti e ai dati dell'IMU, a 1.000 Hz.
- Sette giunti su tre dita: Il pollice ha tre gradi di libertà, l'indice e il medio due ciascuno, mossi da sei micro-giunti brushless ad azionamento diretto e da un giunto a ingranaggi.
- Controllo ibrido di forza e posizione: Ogni giunto accetta comandi di posizione, velocità, coppia, rigidezza e smorzamento, così una presa può essere impostata morbida o salda via software.
- 710 g in 175 × 88 × 77 mm: I polpastrelli hanno una ripetibilità di ±2 mm e la mano afferra fino a 500 g su un oggetto rotondo da 5 cm.
- Limite di 20 kg senza danni: Le matrici di sensori sopportano carichi di 20 kg senza danni e la mano funziona da −20 a 60 °C.
Acquistare tramite Robotix Market
Questa unità è nuova, proviene da canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Caratteristiche
Specifiche
| Marca | Unitree Robotics |
|---|---|
| Modello | Dex3-1 Tactile |
| Robot compatibile | Unitree H2 (versione dedicata all'H2) |
| Lato della mano | Sinistra o destra, una mano per unità, a scelta con l'ordine |
| Dita | 3 |
| Gradi di libertà | 7: pollice 3, indice 2, medio 2 |
| Azionamento | 6 micro-giunti brushless a controllo di forza ad azionamento diretto, 1 giunto azionato tramite ingranaggi |
| Controllo | Controllo ibrido di forza e posizione |
| Escursione dei giunti del pollice | Giunto 0: da −60° a 60°; giunto 1: da −35° a 60°; giunto 2: 0–100° |
| Escursione dei giunti di indice e medio | Giunto 0: 0–90°; giunto 1: 0–100° |
| Peso | 710 g |
| Dimensioni (distesa) | 175 × 88 × 77 mm |
| Precisione di posizionamento ripetuto dei polpastrelli | ±2 mm |
| Carico di presa | Fino a 500 g su un oggetto rotondo rigido da 5 cm, palmo verso il basso o rivolto a sinistra |
| Potenza di picco | 400 W per 3 s |
| Sensori di pressione | 33 in 9 matrici |
| Disposizione delle matrici | Palmo 2 × 2 (× 3); ogni cuscinetto 2 × 2 (× 3); ogni polpastrello 3 × 1 (× 3) |
| Campo di rilevamento | 10 g – 2.500 g |
| Carico massimo senza danni | 20 kg |
| Retroazione | Modalità, posizione, velocità, coppia e temperatura dei giunti; tensione e corrente; pressione e temperatura dei sensori; dati dell'IMU |
| Tensione di esercizio | 12–58 V |
| Corrente | 0,2 A a riposo a 58 V, 10 A massimo |
| Interfaccia di comunicazione | USB 2.0 |
| Frequenza di comunicazione | 1.000 Hz |
| Dimensione dei pacchetti | 1.234 byte inviati, 1.270 byte ricevuti |
| Comandi di controllo | Modalità, posizione, velocità, coppia, rigidezza e smorzamento dei giunti |
| Temperatura di esercizio | Da −20 a 60 °C |
Settori industriali
Domande frequenti
La mano tattile a tre dita Unitree Dex3-1 per H2 costa 2.957.990 Ft nel Suo mercato.
Di 33 sensori di pressione in 9 matrici: tre matrici 2 × 2 nel palmo, una matrice 2 × 2 su ogni cuscinetto e una matrice 3 × 1 su ogni polpastrello. Rilevano da 10 g a 2.500 g, sopportano 20 kg senza danni e trasmettono pressione e temperatura dei sensori a 1.000 Hz.
La Dex3-1 con controllo di forza è la stessa mano a tre dita senza le matrici di sensori di pressione e rileva il contatto solo tramite la coppia dei giunti. Scelga la Tactile quando le prese dipendono dal sapere dove e con quanta forza la mano tocca.
Tre dita con 7 gradi di libertà mantengono la mano a 710 g e la rendono più semplice da controllare di una mano a cinque dita, mentre il pollice opponibile consente comunque di pizzicare e avvolgere. Unitree dichiara una presa fino a 500 g su un oggetto rotondo da 5 cm, con il palmo verso il basso o rivolto a sinistra.
Tramite USB 2.0 a 1.000 Hz, a 12–58 V con fino a 10 A. Ogni giunto accetta comandi di modalità, posizione, velocità, coppia, rigidezza e smorzamento, e la mano restituisce dati di giunti, pressione, temperatura, tensione, corrente e IMU.
Questa versione è realizzata per l'Unitree H2; il G1 ha la propria Dex3-1 Tactile. Ogni unità è una mano con il lato scelto al momento dell'ordine, quindi un H2 con due mani ne richiede una per lato.
Mano tattile a tre dita Unitree Dex3-1 per H2
- Prezzo di listino
- 2.957.990 Ft
- Prezzo scontato
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.