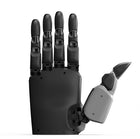
- Tatto dall'unghia al palmo Oltre un migliaio di unità ITPU di terza generazione coprono unghie, punte delle dita, polpastrelli e palmo, con 15 tipi di percezione tattile.
- 18 gradi di libertà, 5 nel pollice Undici giunti attivi e sette passivi, cinque dei quali nel pollice, permettono alla mano di adattare la presa alla forma dell'oggetto.
- Carico utile di 20 kg, presa autobloccante PaXini dichiara un carico utile di 20 kg, e un meccanismo autobloccante mantiene la presa stabile durante le tenute prolungate.
- Pronta all'uso Un SoC ARM integrato con posa interna preinstallata gestisce la cinematica a bordo ed esegue gli algoritmi di controllo della forza di PaXini.
- Cinque protocolli, un solo cavo Sono supportati USB, EtherCAT, Ethernet, Modbus e CAN-FD, e un hub USB integrato fa passare i segnali di controllo, tattili e video su un unico cavo.
- Espansione con telecamere Telecamere RGB, RGB-D o a infrarossi si montano sul lato del palmo o sul dorso della mano per una presa guidata dalla visione.
- 24–48 V o USB PD La mano funziona con un'alimentazione a 24–48 V CC o con un'interfaccia di alimentazione USB PD 3.1.


Descrizione
La Paxini GMH18 è la mano robotica tattile ad alta destrezza a cinque dita di nuova generazione di PaXini, con 18 gradi di libertà (11 attivi, 7 passivi, cinque dei quali nel pollice) e oltre un migliaio di unità di rilevamento tattile ITPU di terza generazione che coprono unghie, punte delle dita, polpastrelli e palmo. PaXini ne dichiara un carico utile di 20 kg, quattro volte quello della sua DexH13 a quattro dita.
È pensata per team di ricerca, integratori e produttori che hanno bisogno di una mano robusta e al tempo stesso sensibile al tatto. Gli algoritmi di controllo della forza di PaXini adattano la presa alla forma di ciascun oggetto, un meccanismo autobloccante mantiene la presa stabile durante le tenute prolungate, e 15 tipi di percezione tattile riportano il contatto fino alle unghie.
Un SoC ARM integrato con posa interna preinstallata gestisce a bordo la cinematica della mano, che è quindi pronta all'uso appena tolta dall'imballaggio. Sono supportati cinque protocolli (USB, EtherCAT, Ethernet, Modbus e CAN-FD), un hub USB integrato fa passare i segnali di controllo, tattili e video su un unico cavo di uscita, e l'alimentazione avviene a 24–48 V CC o tramite USB PD 3.1. Telecamere RGB, RGB-D o a infrarossi possono essere aggiunte sul lato del palmo o sul dorso della mano. Peso, forza sui polpastrelli e lato della mano vengono confermati con il preventivo.
Con quattro dita, la Paxini DexH13 abbina 1.140 unità tattili a una telecamera mano-occhio fissa da 8 MP, e la Paxini DexH5 è il modello compatto a 9 gradi di libertà. Le confronti con le altre nostre mani robotiche ad alta destrezza.
Capacità principali
- Tatto dall'unghia al palmo: Oltre un migliaio di unità ITPU di terza generazione coprono unghie, punte delle dita, polpastrelli e palmo, con 15 tipi di percezione tattile.
- 18 gradi di libertà, 5 nel pollice: Undici giunti attivi e sette passivi, cinque dei quali nel pollice, permettono alla mano di adattare la presa alla forma dell'oggetto.
- Carico utile di 20 kg, presa autobloccante: PaXini dichiara un carico utile di 20 kg, e un meccanismo autobloccante mantiene la presa stabile durante le tenute prolungate.
- Pronta all'uso: Un SoC ARM integrato con posa interna preinstallata gestisce la cinematica a bordo ed esegue gli algoritmi di controllo della forza di PaXini.
- Cinque protocolli, un solo cavo: Sono supportati USB, EtherCAT, Ethernet, Modbus e CAN-FD, e un hub USB integrato fa passare i segnali di controllo, tattili e video su un unico cavo.
- Espansione con telecamere: Telecamere RGB, RGB-D o a infrarossi si montano sul lato del palmo o sul dorso della mano per una presa guidata dalla visione.
- 24–48 V o USB PD: La mano funziona con un'alimentazione a 24–48 V CC o con un'interfaccia di alimentazione USB PD 3.1.
Questo modello viene offerto su preventivo. Configurazione, accessori, ambito di integrazione e tempi di consegna incidono tutti sull'importo finale, quindi il prezzo viene confermato per ogni progetto anziché essere pubblicato.
Acquistare tramite Robotix Market
Questa unità è nuova, proviene da canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Caratteristiche
Specifiche
| Marca | PaXini |
|---|---|
| Modello | GMH18 |
| Dita | 5 |
| Gradi di libertà | 18 (11 attivi, 7 passivi) |
| Pollice | 5 gradi di libertà |
| Azionamento | Motori coreless con meccanismo a leveraggi multipli |
| Rilevamento tattile | Oltre 1.000 unità tattili multidimensionali ITPU di terza generazione |
| Tipi di percezione tattile | 15 |
| Copertura tattile | Unghie, punte delle dita, polpastrelli, palmo |
| Carico utile | 20 kg |
| Tenuta della presa | Meccanismo autobloccante |
| Movimenti | Afferrare, tenere, prendere a pinza, premere, aprire e chiudere le dita |
| Espansione con telecamere | Telecamere RGB, RGB-D o a infrarossi sul lato del palmo o sul dorso della mano |
| Edge computing | SoC ARM integrato con posa interna e algoritmi di controllo della forza preinstallati |
| Comunicazione | USB, EtherCAT, Ethernet, Modbus, CAN-FD |
| Cablaggio | Hub USB integrato; segnali di controllo, tattili e video su un unico cavo di uscita |
| Alimentazione | 24–48 V CC o USB PD 3.1 |
| Peso | Da confermare in fase di preventivo |
| Forza sui polpastrelli | Da confermare in fase di preventivo |
| Lato della mano | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
Viene offerta su preventivo: configurazione, quantità e consegna vengono confermate per ogni progetto.
Diciotto, distribuiti su cinque dita: 11 attivi e 7 passivi, di cui 5 nel pollice, azionati da motori coreless e da un meccanismo a leveraggi multipli.
Su unghie, punte delle dita, polpastrelli e palmo: oltre un migliaio di unità ITPU di terza generazione, con 15 tipi di percezione tattile.
PaXini la dichiara per 20 kg, con un meccanismo autobloccante che mantiene la presa stabile. Peso e forza sui polpastrelli vengono confermati con il preventivo.
Tramite USB, EtherCAT, Ethernet, Modbus o CAN-FD, con i segnali di controllo, tattili e video su un unico cavo grazie a un hub USB integrato. Funziona a 24–48 V CC o tramite USB PD 3.1, e un SoC ARM integrato gestisce cinematica e controllo della forza.
La DexH13 ha quattro dita, 16 gradi di libertà, 1.140 unità tattili GEN2, una telecamera mano-occhio fissa da 8 MP e un carico utile di 5 kg. La GMH18 aggiunge un quinto dito, un rilevamento tattile di terza generazione dall'unghia al palmo, telecamere opzionali e un carico utile di 20 kg.
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.