- Tatto in ogni polpastrello Sensori capacitivi in tutti e cinque i polpastrelli rilevano pressione, attrito, direzione della forza e prossimità, con forze normali e tangenziali misurate fino a 25 N.
- 383 g a misura di mano umana La mano misura 160 mm dalla base del palmo alla punta del medio e 78,5 mm di larghezza del palmo, così il carico sul braccio di un umanoide resta basso.
- 11 gradi di libertà da sei motori Sei motori azionano due giunti del pollice e un giunto di ogni dito, altri cinque giunti sono passivi, e il controllo ha una ripetibilità di 0,1°.
- Presa da 50 N, carico utile di 20 kg La presa a cinque dita raggiunge almeno 50 N, la pinza almeno 15 N, e la mano porta almeno 20 kg.
- Controllo adattivo tattile Oltre al controllo di posizione, velocità e corrente, la Touch regola la corrente delle dita in base a ciò che percepiscono i polpastrelli, così oggetti morbidi e rigidi ricevono la presa di cui hanno bisogno.
- EtherCAT fino a 1 kHz RS-485 e CAN FD funzionano fino a 500 Hz ed EtherCAT (CoE e PDO) fino a 1 kHz, con alimentazione a 12–64 V.
- Python, C/C++ e ROS Gli SDK di BrainCo funzionano su Linux, Windows e ROS, e il firmware si aggiorna da remoto.


Descrizione
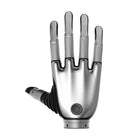
La BrainCo Revo 2 Touch (XTL) è la versione per mano sinistra della mano bionica ad alta destrezza Revo 2 di BrainCo con polpastrelli tattili, l'unica delle tre versioni Revo 2 in grado di percepire ciò che tiene. Pesa 383 g, misura 160 mm dalla base del palmo alla punta del medio e 78,5 mm di larghezza del palmo, e offre a un robot umanoide o a un braccio robotico 11 gradi di libertà, sei dei quali azionati ciascuno da un proprio motore.
Scelga la Touch quando il compito dipende dal contatto. Un modulo capacitivo in ciascuno dei cinque polpastrelli rileva pressione, attrito, direzione della forza e prossimità, misurando forze normali e tangenziali fino a 25 N a 70 Hz, così un controller può accorgersi di un oggetto prima di toccarlo, rilevare il primo contatto e regolare la presa prima che un bicchiere di carta si pieghi o un pezzo liscio scivoli. La modalità di controllo adattivo tattile funziona in questo modo, e l'esempio Python di presa adattiva di BrainCo riconosce la rigidità dell'oggetto dai dati dei polpastrelli. Per questo è particolarmente adatta alla ricerca sull'apprendimento della presa, alla teleoperazione e agli umanoidi che maneggiano oggetti fragili o eterogenei.
La forza è la stessa in tutta la gamma Revo 2: presa a cinque dita di almeno 50 N, pinza da 15 N, carico utile massimo di 20 kg, ripetibilità di controllo di 0,1° e una flessione o estensione intera in 0,65 s o meno, a 50 dB o meno. La mano sinistra Revo 2 Basic (XRL) si collega tramite RS-485 o CAN FD a 12–28 V, la mano sinistra Revo 2 Pro (XEL) aggiunge EtherCAT e un'alimentazione a 12–64 V, e la Touch mantiene tutto ciò che ha la Pro e aggiunge i sensori dei polpastrelli.
Questa è la mano sinistra, con ID dispositivo predefinito 126; la corrispondente mano destra Revo 2 Touch (XTR) usa il 127, così una coppia viene indirizzata separatamente fin dalla prima accensione. Entrambe funzionano con gli SDK Python e C/C++ di BrainCo su Linux, Windows e ROS, si aggiornano da remoto e comunicano fino a 500 Hz tramite RS-485 o CAN FD, oppure a 1 kHz tramite EtherCAT. Per un Unitree H2, veda la mano tattile Revo 2 configurata per l'H2; per altre marche e modelli, confronti l'intera gamma delle nostre mani robotiche ad alta destrezza.
Capacità principali
- Tatto in ogni polpastrello: Sensori capacitivi in tutti e cinque i polpastrelli rilevano pressione, attrito, direzione della forza e prossimità, con forze normali e tangenziali misurate fino a 25 N.
- 383 g a misura di mano umana: La mano misura 160 mm dalla base del palmo alla punta del medio e 78,5 mm di larghezza del palmo, così il carico sul braccio di un umanoide resta basso.
- 11 gradi di libertà da sei motori: Sei motori azionano due giunti del pollice e un giunto di ogni dito, altri cinque giunti sono passivi, e il controllo ha una ripetibilità di 0,1°.
- Presa da 50 N, carico utile di 20 kg: La presa a cinque dita raggiunge almeno 50 N, la pinza almeno 15 N, e la mano porta almeno 20 kg.
- Controllo adattivo tattile: Oltre al controllo di posizione, velocità e corrente, la Touch regola la corrente delle dita in base a ciò che percepiscono i polpastrelli, così oggetti morbidi e rigidi ricevono la presa di cui hanno bisogno.
- EtherCAT fino a 1 kHz: RS-485 e CAN FD funzionano fino a 500 Hz ed EtherCAT (CoE e PDO) fino a 1 kHz, con alimentazione a 12–64 V.
- Python, C/C++ e ROS: Gli SDK di BrainCo funzionano su Linux, Windows e ROS, e il firmware si aggiorna da remoto.
Acquistare tramite Robotix Market
Questa unità è nuova, proviene da canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Video ufficiali del prodotto
Caratteristiche
Specifiche
| Marca | BrainCo |
|---|---|
| Modello | Revo 2 Touch |
| Codice versione | XTL (mano sinistra); la mano destra è la XTR |
| Lato della mano | Sinistra |
| Dita | 5 |
| Gradi di libertà | 11 (6 attivi, 5 passivi) |
| Giunti attivi | Flessione del pollice, abduzione/adduzione del pollice e flessione di indice, medio, anulare e mignolo |
| Ampiezza di movimento | Flessione del pollice 0–59°, abduzione/adduzione del pollice 0–90°, ogni dito 0–81° |
| Peso | 383 g |
| Lunghezza della mano (dalla base del palmo alla punta del medio) | 160 mm |
| Larghezza massima del palmo | 78,5 mm |
| Lunghezza del pollice | 92 mm |
| Polso | 38 mm di diametro, 13,5 mm di altezza |
| Apertura massima (dal pollice all'indice) | 100 mm |
| Forza di presa a cinque dita | ≥ 50 N |
| Forza di pinza | ≥ 15 N |
| Carico utile massimo | ≥ 20 kg |
| Ripetibilità di controllo | 0,1° |
| Tempo di flessione/estensione | ≤ 0,65 s |
| Rumorosità di funzionamento | ≤ 50 dB a 50 cm |
| Rilevamento tattile | Modulo tattile capacitivo in tutti e cinque i polpastrelli: pressione, attrito, direzione della forza, prossimità |
| Campo di forza dei polpastrelli | Forze normali e tangenziali fino a 25 N, errore di linearità inferiore al 5 % |
| Frequenza di campionamento tattile | 70 Hz |
| Encoder | Encoder magnetici; un controller integrato aziona tutti e sei i motori |
| Interfacce di comunicazione | RS-485 (Modbus-RTU), CAN FD, EtherCAT (CoE e PDO) |
| Frequenza di comunicazione | Fino a 500 Hz su RS-485 o CAN FD, fino a 1 kHz su EtherCAT |
| Tensione di alimentazione | 12–64 V |
| Corrente a 24 V | 115 mA a riposo, 390 mA in media a vuoto, 4,65 A massimo |
| Connettore di alimentazione | XT30 |
| Modalità di controllo | Controllo di posizione, velocità e corrente; controllo in cascata e controllo di cedevolezza; controllo adattivo tattile |
| Protezione | Protezione da sovracorrente, stallo, sovratemperatura e collisioni |
| SDK | Python e C/C++ per Linux, Windows e ROS |
| Aggiornamenti del firmware | Da remoto (OTA) |
| Ambiente di esercizio | Da −10 a 40 °C, fino al 90 % di umidità relativa |
| Colori standard | Grigio siderale, argento |
| Montaggio sul robot | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
La mano bionica sinistra BrainCo Revo 2 Touch (XTL) costa 2.010.600 Ft nel Suo mercato.
Undici, sei dei quali azionati da motori. Il pollice ha due giunti azionati (flessione e abduzione/adduzione) e un giunto passivo, e ciascuna delle altre quattro dita ha un giunto di flessione azionato e uno passivo.
Solo la Touch ha il rilevamento tattile: sensori capacitivi in tutti e cinque i polpastrelli misurano pressione, attrito, direzione della forza e prossimità, e guidano il suo controllo adattivo tattile. La Pro ha la stessa interfaccia EtherCAT e la stessa alimentazione a 12–64 V senza i sensori; la Basic si collega tramite RS-485 o CAN FD a 12–28 V.
La mano pesa 383 g. Afferra con almeno 50 N sulle cinque dita, pizzica con almeno 15 N e porta almeno 20 kg.
Tramite RS-485 (Modbus-RTU) o CAN FD fino a 500 Hz, oppure EtherCAT con CoE e PDO fino a 1 kHz, con alimentazione a 12–64 V. Gli SDK Python e C/C++ di BrainCo supportano Linux, Windows e ROS; il montaggio sul Suo braccio o umanoide viene confermato con il preventivo.
Questa è la mano sinistra, codice versione XTL; la mano destra è la XTR. Ordinate insieme formano una coppia abbinata, e i loro ID dispositivo predefiniti (126 per la sinistra, 127 per la destra) le mantengono distinte sul bus.
Mano bionica sinistra BrainCo Revo 2 Touch (XTL)
- Prezzo di listino
- 2.010.600 Ft
- Prezzo scontato
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.