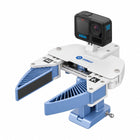
- Collecter sans le robot La pince portative enregistre des démonstrations sur un établi, dans une cuisine ou dans une allée d'entrepôt.
- Même point de vue pour l'humain et le robot La pince portative et la pince montée sur le robot partagent le point de vue de la caméra et la conception des doigts.
- Vidéo grand angle en 5,3K Une GoPro Hero 12 enregistre à 60 i/s avec un champ de vision de 155° et une centrale inertielle intégrée.
- Suivi de pose 6D Un SLAM visuel-inertiel basé sur ORB-SLAM3 suit la pince et annote chaque session.
- Des données au déploiement Le logiciel gère la collecte, l'étalonnage, l'entraînement et le déploiement, avec un SDK et un environnement Docker.
- Jusqu'à 4 000 démonstrations par jour Dobot annonce ce débit pour un flux de travail rapide, selon la tâche.

Description
Le Dobot PocketGo collecte des données d'entraînement pour robots sans le robot. Un opérateur exécute une tâche avec une pince portative munie d'une caméra, là où la tâche a lieu, et le système enregistre ce que la pince a vu et la manière exacte dont elle s'est déplacée. Une pince identique montée sur un bras Dobot exploite ensuite ces données pour apprendre et reproduire le geste, selon l'approche de clonage comportemental (behaviour cloning) de systèmes de recherche comme UMI.
Le kit comprend deux ensembles de pinces, l'un portatif pour l'enregistrement et l'autre monté sur le robot pour l'exécution des politiques, avec le même point de vue de caméra et la même conception de doigts, afin que ce qu'un modèle apprend des humains se transfère au robot. L'enregistrement passe par une GoPro Hero 12 en 5,3K à 60 i/s, avec un champ de vision de 155°, la stabilisation HyperSmooth 6.0 et une centrale inertielle (IMU) intégrée. Un SLAM visuel-inertiel basé sur ORB-SLAM3 suit la pose 6D de la pince et annote automatiquement chaque session.
Le logiciel couvre toute la chaîne : collecte, étalonnage, traitement des trajectoires SLAM, entraînement et déploiement, avec un SDK pour vos propres développements et un environnement Docker pour la recherche sur mesure. Dobot annonce un débit allant jusqu'à 4 000 démonstrations par jour, selon la durée des tâches et le flux de travail, et la pince manipule des objets jusqu'à 2 kg.
Le déploiement nécessite un bras Dobot de la série Nova ou CR, vendu séparément. L'entraînement nécessite un GPU : le mini-ordinateur IA en option (Intel i9 avec un GPU RTX de 11 Go de VRAM ou plus) ou votre propre station de travail. Les vidéos haute résolution issues de milliers de démonstrations exigent aussi un espace de stockage important.
Principales capacités
- Collecter sans le robot : La pince portative enregistre des démonstrations sur un établi, dans une cuisine ou dans une allée d'entrepôt.
- Même point de vue pour l'humain et le robot : La pince portative et la pince montée sur le robot partagent le point de vue de la caméra et la conception des doigts.
- Vidéo grand angle en 5,3K : Une GoPro Hero 12 enregistre à 60 i/s avec un champ de vision de 155° et une centrale inertielle intégrée.
- Suivi de pose 6D : Un SLAM visuel-inertiel basé sur ORB-SLAM3 suit la pince et annote chaque session.
- Des données au déploiement : Le logiciel gère la collecte, l'étalonnage, l'entraînement et le déploiement, avec un SDK et un environnement Docker.
- Jusqu'à 4 000 démonstrations par jour : Dobot annonce ce débit pour un flux de travail rapide, selon la tâche.
Acheter via Robotix Market
Ce produit est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement et la configuration sont convenus avant l'expédition, et le prix du produit ne comprend pas l'installation sur votre site.
Fonctionnalités
Spécifications
| Marque | Dobot |
|---|---|
| Modèle | PocketGo |
| Référence | 1200000404 |
| Type de produit | Plateforme portable de collecte de données de démonstration pour un bras |
| Kits de pinces | Kit portatif et kit d'effecteur monté sur robot |
| Charge de la pince | Jusqu'à 2 kg |
| Caméra | GoPro Hero 12, 5,3K à 60 i/s, champ de vision de 155°, HyperSmooth 6.0, centrale inertielle (IMU) intégrée |
| Suivi de pose | SLAM visuel-inertiel (ORB-SLAM3), pose 6D |
| Logiciel | Collecte, étalonnage, traitement des trajectoires SLAM, entraînement et déploiement |
| Développement | SDK de développement personnalisé, environnement Docker |
| Débit | Jusqu'à 4 000 démonstrations par jour, selon la durée des tâches et le flux de travail |
| Robots compatibles | Séries Dobot Nova et CR (non incluses) |
| Ordinateur en option | Mini-ordinateur IA, Intel i9 avec GPU RTX (11 Go de VRAM ou plus), non inclus |
| Garantie | Garantie du fabricant de 12 mois |
| Contenu de la livraison | Kit de pince portatif, kit de pince monté sur robot, caméra GoPro, suite logicielle, SDK et environnement Docker |
Secteurs
Questions fréquentes
Non. Les données sont collectées avec la pince portative. Un robot est nécessaire pour déployer la politique entraînée.
Les bras Dobot des séries Nova et CR, vendus séparément.
Un SLAM visuel-inertiel basé sur ORB-SLAM3 suit la pose 6D de la pince à partir des données de la caméra et de la centrale inertielle.
Non. Un mini-ordinateur IA avec un Intel i9 et un GPU RTX est proposé en option, ou votre propre station de travail GPU peut entraîner les modèles.
Dobot annonce jusqu'à 4 000 démonstrations par jour, selon la durée des tâches et le flux de travail.
La plateforme de collecte de données Dobot PocketGo est proposée à 2.312.990 Ft sur votre marché. Pour une commande en volume ou un projet, contactez-nous afin d'obtenir un devis professionnel.
Consultés récemment
Vous n'avez encore consulté aucun produit.