- 451 points de détection Un réseau piézorésistif cartographie la pression de contact sur toute la main, que BrainCo affiche sous forme de carte thermique des contacts en temps réel.
- Résolution de 0,01 N Chaque point de détection mesure de 0 à 20 N par pas de 0,01 N, échantillonné à 100 Hz.
- 21 degrés de liberté à entraînement direct Cinq articulations dans le pouce et quatre dans chaque doigt, toutes actives et réversibles : le courant des moteurs reflète donc aussi le contact à chaque articulation.
- Prise de 100 N, pince de 25 N La main porte 20 kg avec la main entière ou 5 kg sur quatre doigts, et fait passer une articulation de l'ouverture à la fermeture en 0,33 s.
- 33 types de prise BrainCo indique un score d'opposition de Kapandji maximal et toutes les prises de la taxonomie GRASP de Feix, sur des objets de 10 à 150 mm de diamètre.
- 500 Hz sur trois bus EtherCAT, CAN FD et RS-485 transmettent la commande des articulations à 500 Hz, avec un connecteur séparé pour les données tactiles, sous une alimentation de 16–85 V.
- Outils de simulation et d'apprentissage Des SDK Python et C/C++, un pilote ROS 2 Humble et des modèles URDF, MuJoCo et Isaac Sim facilitent le passage de la simulation au réel.


Description
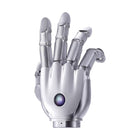
La BrainCo Revo 3-21 Touch est la version tactile de la Revo 3, la main robotique dextre de BrainCo, modèle U21T, fabriquée en main gauche ou en main droite. Elle ajoute un réseau de pression piézorésistif de 451 points de détection aux 21 articulations entièrement actives, à entraînement direct et réversibles de la Revo 3.
Le réseau mesure de 0 à 20 N avec une résolution de 0,01 N à 100 Hz, et BrainCo le restitue sous forme de carte thermique des contacts en temps réel : le contrôleur voit ainsi où un objet touche la main et avec quelle force. Avec le retour de courant des moteurs des articulations réversibles, ce sont les données dont ont besoin les tâches riches en contacts : reprendre un outil en main, tenir légèrement une pièce fragile ou enregistrer des démonstrations tactiles pour l'apprentissage par imitation et par renforcement. Elle convient aux constructeurs de robots et aux laboratoires de recherche industrielle où une prise doit être vérifiée, et non supposée.
Sous cette couche, c'est la Revo 3 complète : cinq articulations dans le pouce et quatre dans chaque doigt, une prise d'au moins 100 N et une pince de 25 N, une charge utile de 20 kg (5 kg sur quatre doigts), 0,33 s de l'ouverture à la fermeture, une répétabilité de 0,1° et une plage de préhension de 10–150 mm couvrant les 33 types de prise de BrainCo. Elle fonctionne à 500 Hz en EtherCAT, CAN FD ou RS-485 sous 16–85 V, avec des SDK Python et C/C++, un pilote ROS 2 Humble et des modèles URDF, MuJoCo et Isaac Sim.
La détection est la seule différence au sein de la gamme Revo 3. La Revo 3-21 Basic (U21) n'a pas de réseau tactile, et la Revo 3-21 V-Touch (U21VT) associe un réseau de 336 points dans la paume à des bouts de doigts visuotactiles. Pour un Unitree H2, voyez la main tactile Revo 3 U21T configurée pour le H2, ou comparez toutes nos mains robotiques dextres.
Capacités clés
- 451 points de détection : Un réseau piézorésistif cartographie la pression de contact sur toute la main, que BrainCo affiche sous forme de carte thermique des contacts en temps réel.
- Résolution de 0,01 N : Chaque point de détection mesure de 0 à 20 N par pas de 0,01 N, échantillonné à 100 Hz.
- 21 degrés de liberté à entraînement direct : Cinq articulations dans le pouce et quatre dans chaque doigt, toutes actives et réversibles : le courant des moteurs reflète donc aussi le contact à chaque articulation.
- Prise de 100 N, pince de 25 N : La main porte 20 kg avec la main entière ou 5 kg sur quatre doigts, et fait passer une articulation de l'ouverture à la fermeture en 0,33 s.
- 33 types de prise : BrainCo indique un score d'opposition de Kapandji maximal et toutes les prises de la taxonomie GRASP de Feix, sur des objets de 10 à 150 mm de diamètre.
- 500 Hz sur trois bus : EtherCAT, CAN FD et RS-485 transmettent la commande des articulations à 500 Hz, avec un connecteur séparé pour les données tactiles, sous une alimentation de 16–85 V.
- Outils de simulation et d'apprentissage : Des SDK Python et C/C++, un pilote ROS 2 Humble et des modèles URDF, MuJoCo et Isaac Sim facilitent le passage de la simulation au réel.
Acheter via Robotix Market
Cette unité est neuve, issue de circuits de distribution établis, et expédiée dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Vidéos officielles du produit
Fonctionnalités
Spécifications
| Marque | BrainCo |
|---|---|
| Modèle | Revo 3-21 Touch |
| Code modèle BrainCo | Revo 3 U21T (Tactile) |
| Doigts | 5 |
| Degrés de liberté | 21, tous actifs, chacun entraîné par son propre moteur |
| Répartition des degrés de liberté | Pouce 5 ; index, majeur, annulaire et auriculaire 4 chacun |
| Entraînement des articulations | Entièrement à entraînement direct, réversibles |
| Amplitudes des articulations du pouce | Abduction/adduction CMC 0–110°, rotation CMC (opposition) 0–105°, flexion CMC 0–75°, flexion MCP −10° à 90°, flexion IP −20° à 90° |
| Amplitudes des articulations des doigts | Flexion MCP −5° à 90°, IPP −10° à 90°, IPD −20° à 90° ; abduction/adduction index −10° à 30°, majeur −20° à 25°, annulaire −25° à 20°, auriculaire −30° à 10° |
| Dimensions hors tout | 216 × 108 × 50 mm |
| Poids | À confirmer lors du devis |
| Force de préhension active maximale | ≥ 100 N |
| Force de pince maximale au bout des doigts | ≥ 25 N |
| Charge utile de la main entière | 20 kg |
| Charge utile sur quatre doigts | 5 kg |
| Répétabilité de position | 0,1° |
| Temps d'ouverture à fermeture d'une articulation | 0,33 s |
| Diamètre de préhension | 10–150 mm |
| Couverture des prises | Score d'opposition de Kapandji maximal ; 33 types de prise (taxonomie GRASP de Feix) |
| Détection tactile | Réseau de capteurs de pression piézorésistifs sur toute la main |
| Points de détection | 451 |
| Plage de force tactile | 0–20 N |
| Résolution de force tactile | 0,01 N |
| Fréquence d'échantillonnage tactile | 100 Hz |
| Connecteur de données tactiles | Connecteur d'extension VBTS séparé |
| Capteurs embarqués | Centrale inertielle (IMU) et capteur de température sur la carte principale |
| Interfaces de communication | EtherCAT, CAN FD, RS-485 (Modbus RTU, 5 Mbit/s par défaut) |
| Fréquence de commande des articulations | 500 Hz |
| Modes de commande | Commande en position, force-position MIT, courant, admittance et impédance |
| Tension d'alimentation | 16–85 V (une alimentation stable de 24 V CC de plus de 100 W est recommandée) |
| Courant maximal | 10 A sous 24 V |
| Connecteur d'alimentation | XT30 |
| Côté de la main | Gauche ou droite ; précisez le côté lors de la commande |
| ID d'appareil par défaut (RS-485) | 126 main gauche, 127 main droite |
| SDK | Python et C/C++ pour Linux et Windows ; pilote ROS 2 Humble avec ros2_control |
| Modèles de simulation | URDF (ROS 1/2), MJCF (MuJoCo) et USD (Isaac Sim) |
| Mises à jour du firmware | À distance (OTA) |
| Robustesse | Articulations principales prévues pour 1 000 000 de cycles de flexion ; essais de chute, de vibration, de charge, de température et de brouillard salin |
| Montage sur le robot | À confirmer lors du devis |
Secteurs
Questions fréquentes
La main robotique dextre BrainCo Revo 3-21 Touch (U21T) est proposée à 7.170.900 Ft sur votre marché.
D'un réseau de pression piézorésistif de 451 points de détection répartis sur toute la main, qui mesure de 0 à 20 N avec une résolution de 0,01 N à 100 Hz.
Les trois partagent la même main à 21 articulations à entraînement direct. La Basic n'a pas de réseau tactile, la Touch possède le réseau de 451 points, et la V-Touch un réseau de 336 points dans la paume ainsi que des bouts de doigts visuotactiles.
Vingt et un, tous actifs et à entraînement direct : cinq dans le pouce, dont la rotation pour l'opposition, et quatre dans chaque doigt.
Une prise d'au moins 100 N et une pince de 25 N au bout des doigts, avec 20 kg pour la main entière ou 5 kg sur quatre doigts. Une articulation se ferme depuis l'ouverture complète en 0,33 s.
En EtherCAT, CAN FD ou RS-485 à 500 Hz sous 16–85 V, avec un connecteur séparé pour les données tactiles. BrainCo fabrique des mains gauches et droites ; précisez le côté lors de la commande, et le montage sur votre robot est confirmé avec le devis.
Main robotique dextre BrainCo Revo 3-21 Touch (U21T)
- Prix régulier
- 7.170.900 Ft
- prix de vente
Consultés récemment
Vous n'avez encore consulté aucun produit.