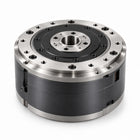
- 140 Nm de par de pico El valor de pico más alto de cualquier módulo Xynova que aún pesa 1,2 kg, con margen para un brazo extendido bajo carga.
- Densidad de par de 117 Nm/kg La fuerza por kilogramo importa en el hombro, donde cualquier masa añadida debe ser movida por todas las articulaciones que hay detrás.
- Reductor planetario 21:1 Una reducción de diseño propio pensada para movimientos explosivos, con un perfil de dentado y un tren de engranajes de carga equilibrada destinados a reducir vibraciones y ruido.
- 130 rpm en vacío Aproximadamente cuatro veces la velocidad de los módulos de pierna de alta reducción, lo que encaja con el movimiento del brazo más que con la elevación lenta y pesada.
- Realimentación con encoder de 16 bits Permite una repetibilidad de 0,1° o mejor e iguala a los módulos de mayor resolución en precisión de posicionamiento en reposo.
- Bobinado con diseño térmico La cooptimización electromagnética y térmica, un proceso de bobinado propio y canales de refrigeración integrados sirven para sostener el par entregado.

Descripción
Los hombros y los codos soportan las cargas de trabajo de un brazo humanoide y las repiten durante todo el día. El PR21-100-140-HS es el módulo articular de gama media de Xynova pensado para ese servicio: 140 Nm de par de pico a través de un reductor planetario 21:1, 130 rpm en vacío y una masa total de 1,2 kg en una carcasa de Ø100 × 61,7 mm.
Con 117 Nm/kg es el módulo más potente que Xynova ofrece por debajo de los tamaños para articulaciones de pierna y el líder en par entre las unidades de 1,2 kg. La realimentación procede de un encoder de 16 bits, suficiente para una repetibilidad de 0,1° o mejor, y la entrada usa el mismo bus de 48 V que toda la gama rotativa.
Elegir entre este módulo y el PR20-102-130-HS es un intercambio directo de par por velocidad con idéntica masa. Este ofrece aproximadamente un ocho por ciento más de par de pico; el PR20 es alrededor de un quince por ciento más rápido, resuelve la posición con 17 bits y es 2,7 mm más corto. Si el valor limitante de su cálculo de dimensionamiento es el par con el brazo totalmente extendido, este es el módulo que debe especificar.
El valor de par es un valor de pico, no continuo, y las 130 rpm son una cifra en vacío. El par nominal continuo, la velocidad bajo carga de trabajo, la corriente nominal, la interfaz de comunicación y el significado del sufijo HS se confirman con el presupuesto.
Capacidades principales
- 140 Nm de par de pico: El valor de pico más alto de cualquier módulo Xynova que aún pesa 1,2 kg, con margen para un brazo extendido bajo carga.
- Densidad de par de 117 Nm/kg: La fuerza por kilogramo importa en el hombro, donde cualquier masa añadida debe ser movida por todas las articulaciones que hay detrás.
- Reductor planetario 21:1: Una reducción de diseño propio pensada para movimientos explosivos, con un perfil de dentado y un tren de engranajes de carga equilibrada destinados a reducir vibraciones y ruido.
- 130 rpm en vacío: Aproximadamente cuatro veces la velocidad de los módulos de pierna de alta reducción, lo que encaja con el movimiento del brazo más que con la elevación lenta y pesada.
- Realimentación con encoder de 16 bits: Permite una repetibilidad de 0,1° o mejor e iguala a los módulos de mayor resolución en precisión de posicionamiento en reposo.
- Bobinado con diseño térmico: La cooptimización electromagnética y térmica, un proceso de bobinado propio y canales de refrigeración integrados sirven para sostener el par entregado.
Este modelo se ofrece bajo presupuesto. La configuración, los accesorios, el alcance de la integración y el plazo de entrega influyen en el importe final, por lo que el precio se confirma por proyecto en lugar de publicarse.
Comprar a través de Robotix Market
Este producto se adquiere nuevo a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye el montaje en sus instalaciones.
Características
Especificaciones
| Tipo | Módulo articular integrado con reductor planetario |
|---|---|
| Modelo | PR21-100-140-HS |
| Par de pico | 140 Nm |
| Velocidad en vacío | 130 rpm |
| Relación de reducción | 21:1 |
| Densidad de par | 117 Nm/kg |
| Peso | 1,2 kg |
| Dimensiones | Ø100 × 61,7 mm |
| Resolución del encoder | 16 bits |
| Repetibilidad | ≤0,1° |
| Tensión de entrada | 48 V CC |
| Par nominal continuo | A confirmar en el presupuesto |
| Corriente nominal | A confirmar en el presupuesto |
| Interfaz de comunicación | A confirmar en el presupuesto |
| Significado del sufijo HS | A confirmar en el presupuesto |
| Precio | Solo bajo presupuesto |
Sectores
Preguntas frecuentes
Es adecuado para hombros y codos con carga, ejes de guiñada de cintura y cuello, y articulaciones de cadera o rodilla en plataformas con patas más ligeras, donde bastan 140 Nm de par de pico.
140 Nm de par de pico, 130 rpm en vacío, una relación de reducción de 21:1, 1,2 kg de masa y una densidad de par de 117 Nm/kg.
Misma masa de 1,2 kg. Este módulo tiene aproximadamente un ocho por ciento más de par de pico; el PR20 gira alrededor de un quince por ciento más rápido, usa un encoder de 17 bits y es 2,7 mm más corto.
No. Es la velocidad de salida en vacío. La velocidad con el par de trabajo depende del perfil de movimiento, y los valores nominales continuos se confirman con el presupuesto.
Se presupuesta por proyecto: la cantidad, la configuración y la entrega determinan el importe.
Una alimentación de 48 V CC, la misma entrada que cualquier otro actuador rotativo de la gama Xynova.
Vistos recientemente
Aún no has visto ningún producto.