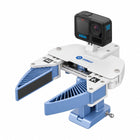
- Recopilación sin el robot La pinza de mano registra demostraciones en un banco de trabajo, en una cocina o en un pasillo de almacén.
- La misma vista para la persona y el robot Las pinzas de mano y las montadas en el robot comparten el punto de vista de la cámara y el diseño de los dedos.
- Vídeo gran angular en 5,3K Una GoPro Hero 12 graba a 60 fps con un campo de visión de 155° y una IMU integrada.
- Seguimiento de la pose 6D Un SLAM visual-inercial basado en ORB-SLAM3 sigue la pinza y anota cada sesión.
- De los datos al despliegue El software gestiona la recopilación, la calibración, el entrenamiento y el despliegue, con un SDK y un entorno Docker.
- Hasta 4000 demostraciones al día Dobot indica ese rendimiento para un flujo de trabajo ágil, según la tarea.

Descripción
El Dobot PocketGo recopila datos de entrenamiento para robots sin necesidad del robot. Un operador realiza una tarea con una pinza de mano que lleva una cámara, allí donde se desarrolla la tarea, y el sistema registra lo que vio la pinza y cómo se movió exactamente. Después, una pinza equivalente montada en un brazo Dobot utiliza esos datos para aprender y repetir la habilidad, siguiendo el enfoque de clonación de comportamiento de sistemas de investigación como UMI.
El kit contiene dos juegos de pinzas, uno de mano para grabar y otro montado en el robot para ejecutar políticas, con el mismo punto de vista de la cámara y el mismo diseño de dedos, de modo que lo que un modelo aprende de las personas se traslada al robot. La grabación se realiza con una GoPro Hero 12 a 5,3K y 60 fps, con un campo de visión de 155°, estabilización HyperSmooth 6.0 y una IMU integrada. Un SLAM visual-inercial basado en ORB-SLAM3 sigue la pose 6D de la pinza y anota automáticamente cada sesión.
El software cubre todo el proceso: recopilación, calibración, procesamiento de trayectorias SLAM, entrenamiento y despliegue, con un SDK de desarrollo secundario y un entorno Docker para investigación a medida. Dobot indica un rendimiento de hasta 4000 demostraciones al día, según la duración de la tarea y el flujo de trabajo, y la pinza manipula objetos de hasta 2 kg.
El despliegue requiere un brazo Dobot de la serie Nova o CR, que se vende por separado. El entrenamiento requiere una GPU: el miniordenador de IA opcional (Intel i9 con una GPU RTX de 11 GB de VRAM o más) o su propia estación de trabajo. El vídeo de alta resolución de miles de demostraciones también requiere abundante almacenamiento.
Capacidades principales
- Recopilación sin el robot: La pinza de mano registra demostraciones en un banco de trabajo, en una cocina o en un pasillo de almacén.
- La misma vista para la persona y el robot: Las pinzas de mano y las montadas en el robot comparten el punto de vista de la cámara y el diseño de los dedos.
- Vídeo gran angular en 5,3K: Una GoPro Hero 12 graba a 60 fps con un campo de visión de 155° y una IMU integrada.
- Seguimiento de la pose 6D: Un SLAM visual-inercial basado en ORB-SLAM3 sigue la pinza y anota cada sesión.
- De los datos al despliegue: El software gestiona la recopilación, la calibración, el entrenamiento y el despliegue, con un SDK y un entorno Docker.
- Hasta 4000 demostraciones al día: Dobot indica ese rendimiento para un flujo de trabajo ágil, según la tarea.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue y la configuración se acuerdan antes del envío, y el precio del producto no incluye la instalación en su emplazamiento.
Características
Especificaciones
| Marca | Dobot |
|---|---|
| Modelo | PocketGo |
| Número de referencia | 1200000404 |
| Tipo de producto | Plataforma portátil de recopilación de datos de demostración para un solo brazo |
| Kits de pinza | Kit de mano y kit de efector final montado en el robot |
| Carga útil de la pinza | Hasta 2 kg |
| Cámara | GoPro Hero 12, 5,3K a 60 fps, campo de visión de 155°, HyperSmooth 6.0, IMU integrada |
| Seguimiento de la pose | SLAM visual-inercial (ORB-SLAM3), pose 6D |
| Software | Recopilación, calibración, procesamiento de trayectorias SLAM, entrenamiento y despliegue |
| Desarrollo | SDK de desarrollo secundario, entorno Docker |
| Rendimiento | Hasta 4000 demostraciones al día, según la duración de la tarea y el flujo de trabajo |
| Robots compatibles | Series Dobot Nova y CR (no incluidos) |
| Ordenador opcional | Miniordenador de IA, Intel i9 con GPU RTX (11 GB de VRAM o más), no incluido |
| Garantía | 12 meses de garantía del fabricante |
| Contenido de la caja | Kit de pinza de mano, kit de pinza para montaje en el robot, cámara GoPro, paquete de software, SDK y entorno Docker |
Sectores
Preguntas frecuentes
No. Los datos se recopilan con la pinza de mano. Se necesita un robot para desplegar la política entrenada.
Los brazos Dobot de las series Nova y CR, que se venden por separado.
Un SLAM visual-inercial basado en ORB-SLAM3 sigue la pose 6D de la pinza a partir de los datos de la cámara y de la IMU.
No. Un miniordenador de IA con Intel i9 y una GPU RTX es opcional, o bien su propia estación de trabajo con GPU puede entrenar los modelos.
Dobot indica hasta 4000 demostraciones al día, según la duración de la tarea y el flujo de trabajo.
La plataforma de recopilación de datos Dobot PocketGo tiene un precio de 2.312.990 Ft en su mercado. Para pedidos por volumen o de proyecto, póngase en contacto con nosotros y le prepararemos un presupuesto para empresas.
Plataforma de recopilación de datos Dobot PocketGo
- Precio regular
- 2.312.990 Ft
- Precio de venta
Vistos recientemente
Aún no has visto ningún producto.