- EtherCAT hasta 1 kHz EtherCAT con CoE y PDO funciona hasta 1 kHz, el doble de los 500 Hz de los puertos RS-485 y CAN FD que la Pro también incorpora.
- Alimentación de 12–64 V La amplia entrada funciona desde una línea de 24 V o 48 V; a 24 V, la mano consume 115 mA en reposo y 4,65 A en pico.
- Un conector para cada bus RS-485, CAN FD y EtherCAT tienen cada uno su propio conector bajo la muñeca, junto a una entrada de alimentación XT30.
- 383 g, 20 kg de carga La mano izquierda pesa 383 g, agarra con al menos 50 N, hace pinza con al menos 15 N y carga al menos 20 kg.
- 11 grados de libertad Seis motores sin núcleo accionan la flexión y la abducción del pulgar y la flexión de cada dedo, cinco articulaciones los siguen de forma pasiva y el control se repite con una precisión de 0,1°.
- Python, C/C++ y ROS Los SDK de BrainCo funcionan en Linux, Windows y ROS, con modelos URDF y MuJoCo y actualizaciones de firmware inalámbricas.


Descripción
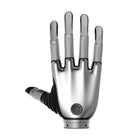
La BrainCo Revo 2 Pro (XEL) es la versión Pro para el lado izquierdo de la mano robótica diestra biónica Revo 2 de BrainCo, construida para robots que controlan sus articulaciones por EtherCAT. Conserva el mecanismo Revo 2, 383 g con 11 grados de libertad accionados por seis motores sin núcleo, y añade un puerto EtherCAT y una entrada de 12–64 V al RS-485 y CAN FD de la Basic.
EtherCAT es importante cuando la mano debe moverse al compás del brazo. Con CoE y PDO, la Pro intercambia órdenes y estado hasta 1 kHz, mientras que RS-485 y CAN FD llegan como máximo a 500 Hz, de modo que el controlador de un humanoide o de un brazo puede tratar los dedos como ejes adicionales en el mismo ciclo. La amplia alimentación funciona directamente desde una línea de 24 V o 48 V y, a 24 V, la mano consume 115 mA en reposo y 4,65 A en pico. El control de posición, velocidad, corriente, en cascada y de complianza y cinco modos de comando (posición con límite de tiempo o de velocidad, velocidad, corriente y PWM) se acompañan de los SDK de BrainCo para Python y C/C++ en Linux, Windows y ROS.
La mano mide 160 mm desde la base de la palma hasta la punta del dedo corazón y 78,5 mm de anchura de palma, agarra con al menos 50 N, hace pinza con 15 N, carga al menos 20 kg y repite sus posiciones con una precisión de 0,1°. La mano izquierda Revo 2 Basic (XRL) es la misma mano solo con RS-485 o CAN FD, a 12–28 V, y la mano izquierda Revo 2 Touch (XTL) es la Pro con sensores táctiles capacitivos en cada punta de dedo y control adaptativo táctil.
Esta es la mano izquierda, con el ID de dispositivo 126 por defecto; la mano derecha Revo 2 Pro (XER) usa el 127, y ambas se entregan con cables RS-485/CAN FD, EtherCAT y de alimentación. La muñeca se monta con cuatro tornillos M3 en orificios roscados de 3,5 mm, por lo que los tornillos no deben entrar más de 3 mm; la adaptación a su brazo se confirma con el presupuesto. Consulte nuestras otras manos robóticas diestras para ver otros fabricantes y diseños.
Capacidades clave
- EtherCAT hasta 1 kHz: EtherCAT con CoE y PDO funciona hasta 1 kHz, el doble de los 500 Hz de los puertos RS-485 y CAN FD que la Pro también incorpora.
- Alimentación de 12–64 V: La amplia entrada funciona desde una línea de 24 V o 48 V; a 24 V, la mano consume 115 mA en reposo y 4,65 A en pico.
- Un conector para cada bus: RS-485, CAN FD y EtherCAT tienen cada uno su propio conector bajo la muñeca, junto a una entrada de alimentación XT30.
- 383 g, 20 kg de carga: La mano izquierda pesa 383 g, agarra con al menos 50 N, hace pinza con al menos 15 N y carga al menos 20 kg.
- 11 grados de libertad: Seis motores sin núcleo accionan la flexión y la abducción del pulgar y la flexión de cada dedo, cinco articulaciones los siguen de forma pasiva y el control se repite con una precisión de 0,1°.
- Python, C/C++ y ROS: Los SDK de BrainCo funcionan en Linux, Windows y ROS, con modelos URDF y MuJoCo y actualizaciones de firmware inalámbricas.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación en su emplazamiento.
Características
Especificaciones
| Marca | BrainCo |
|---|---|
| Modelo | Revo 2 Pro |
| Código de versión | XEL (mano izquierda); la mano derecha es la XER |
| Lado de la mano | Izquierda |
| Dedos | 5 |
| Grados de libertad | 11 (6 activos, 5 pasivos) |
| Motores | 6 motores sin núcleo, codificadores magnéticos, un controlador integrado |
| Articulaciones activas | Flexión del pulgar, abducción/aducción del pulgar y flexión de los dedos índice, corazón, anular y meñique |
| Rango de movimiento | Flexión del pulgar 0–59°, abducción/aducción del pulgar 0–90°, cada dedo 0–81° |
| Peso | 383 g (sin muñeca) |
| Longitud de la mano (de la base de la palma a la punta del dedo corazón) | 160 mm |
| Anchura máxima de la palma | 78,5 mm |
| Longitud del pulgar | 92 mm |
| Muñeca | 38 mm de diámetro, 13,5 mm de altura |
| Apertura máxima (del pulgar al índice) | 100 mm |
| Fuerza de agarre de cinco dedos | ≥ 50 N |
| Fuerza de pinza | ≥ 15 N |
| Carga máxima | ≥ 20 kg |
| Precisión de control repetida | 0,1° |
| Tiempo de flexión/extensión | ≤ 0,65 s |
| Ruido de funcionamiento | ≤ 50 dB a 50 cm |
| Detección táctil | Ninguna (incluida en la Revo 2 Touch) |
| Interfaces de comunicación | RS-485 (Modbus-RTU), CAN FD, EtherCAT (CoE y PDO) |
| Frecuencia de comunicación | Hasta 500 Hz por RS-485 o CAN FD, hasta 1 kHz por EtherCAT |
| Tensión de alimentación | 12–64 V |
| Corriente a 24 V | 115 mA en reposo, 390 mA de media sin carga, 4,65 A como máximo |
| Conector de alimentación | XT30 |
| Modos de control | Control de posición, velocidad y corriente; control en cascada y de complianza |
| Montaje en la muñeca | 4 tornillos M3 en orificios roscados de 3,5 mm (tornillos que no entren más de 3 mm) |
| ID de dispositivo predeterminado | 126 (la mano derecha usa el 127), ajustable de 1–254 |
| Protección | Protección contra sobrecorriente, bloqueo, sobretemperatura y colisiones |
| SDK | Python y C/C++ para Linux, Windows y ROS |
| Modelos de simulación | URDF (ROS 1 y ROS 2) y MuJoCo |
| Actualizaciones de firmware | Inalámbricas (OTA) |
| Materiales | Aleación de aluminio de grado aeroespacial y plástico de grado alimentario |
| Entorno de funcionamiento | De −10 a 40 °C, hasta un 90 % de humedad relativa |
| Colores estándar | Gris espacial y plata |
| Contenido de la caja | Mano, cable de comunicación RS-485/CAN FD, cable de comunicación EtherCAT y cable de alimentación |
| Montaje en el robot | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
La mano biónica BrainCo Revo 2 Pro izquierda (XEL) tiene un precio de 1.431.300 Ft en su mercado.
EtherCAT (CoE y PDO) hasta 1 kHz junto a RS-485 y CAN FD, y una alimentación de 12–64 V en lugar de 12–28 V. El mecanismo, el peso de 383 g, el agarre de 50 N y la carga de 20 kg son los mismos.
No. La detección táctil en las puntas de los dedos y el control adaptativo táctil corresponden a la Revo 2 Touch, que por lo demás es igual que la Pro. La Pro controla su agarre mediante la retroalimentación de posición, velocidad y corriente de los motores.
Once: seis accionados por motores (dos en el pulgar, uno por dedo) y cinco pasivos. El pulgar se flexiona 0–59° y gira lateralmente 0–90°, y cada dedo se flexiona 0–81°.
Por EtherCAT hasta 1 kHz, o por RS-485 (Modbus-RTU) y CAN FD hasta 500 Hz, a 12–64 V mediante un conector de alimentación XT30. La muñeca admite cuatro tornillos M3; el montaje en su brazo o humanoide se confirma con el presupuesto.
Sí, la XEL es la mano izquierda y la XER la derecha. Sus ID de dispositivo predeterminados, 126 y 127, mantienen separadas las dos manos de un par en el mismo bus.
Vistos recientemente
Aún no has visto ningún producto.