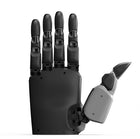
- Tastsinn vom Fingernagel bis zur Handfläche Über tausend ITPU-Einheiten der dritten Generation decken Fingernägel, Fingerkuppen, Fingerballen und Handfläche ab, mit 15 Arten taktiler Wahrnehmung.
- 18 Freiheitsgrade, 5 davon im Daumen Elf aktive und sieben passive Gelenke, fünf davon im Daumen, lassen die Hand ihren Griff an die Form des Gegenstands anpassen.
- 20 kg Traglast, selbsthemmender Griff PaXini gibt die Traglast mit 20 kg an, und ein selbsthemmender Mechanismus hält einen Griff auch über lange Haltezeiten stabil.
- Sofort einsatzbereit Ein integriertes ARM-SoC mit vorinstallierter interner Pose berechnet die Kinematik an Bord und führt die Kraftregelungsalgorithmen von PaXini aus.
- Fünf Protokolle, ein Kabel USB, EtherCAT, Ethernet, Modbus und CAN-FD werden unterstützt, und ein eingebetteter USB-Hub führt Steuer-, Tast- und Videosignale über ein einziges Kabel.
- Kameraerweiterung RGB-, RGB-D- oder Infrarotkameras werden an der Handflächenseite oder am Handrücken montiert, für kamerageführtes Greifen.
- 24–48 V oder USB PD Die Hand arbeitet an einer Versorgung mit 24–48 V DC oder an einem USB-PD-3.1-Stromanschluss.


Beschreibung
Die Paxini GMH18 ist die taktile, geschickte Fünffinger-Roboterhand der neuen Generation von PaXini, mit 18 Freiheitsgraden (11 aktiv, 7 passiv, fünf davon im Daumen) und über tausend taktilen ITPU-Sensoreinheiten der dritten Generation, die Fingernägel, Fingerkuppen, Fingerballen und Handfläche abdecken. PaXini gibt ihre Traglast mit 20 kg an, das Vierfache der Vierfingerhand DexH13.
Sie ist für Forschungsteams, Integratoren und Hersteller gebaut, die eine kräftige Hand brauchen, die zugleich fühlt. Die Kraftregelungsalgorithmen von PaXini passen den Griff an die Form jedes Gegenstands an, ein selbsthemmender Mechanismus hält den Griff auch über lange Haltezeiten stabil, und 15 Arten taktiler Wahrnehmung melden den Kontakt bis hinaus zu den Fingernägeln.
Ein integriertes ARM-SoC mit vorinstallierter interner Pose berechnet die Kinematik der Hand direkt an Bord, sodass sie sofort einsatzbereit ist. Fünf Protokolle werden unterstützt (USB, EtherCAT, Ethernet, Modbus und CAN-FD), ein eingebetteter USB-Hub führt Steuer-, Tast- und Videosignale über ein einziges Ausgangskabel, und die Stromversorgung erfolgt über 24–48 V DC oder USB PD 3.1. RGB-, RGB-D- oder Infrarotkameras lassen sich an der Handflächenseite oder am Handrücken ergänzen. Gewicht, Fingerkuppenkraft und Handseite werden mit dem Angebot bestätigt.
Mit vier Fingern kombiniert die Paxini DexH13 1.140 taktile Einheiten mit einer fest eingebauten 8-MP-Hand-Auge-Kamera, und die Paxini DexH5 ist das kompakte Modell mit 9 Freiheitsgraden. Vergleichen Sie sie mit unseren übrigen geschickten Roboterhänden.
Wichtigste Fähigkeiten
- Tastsinn vom Fingernagel bis zur Handfläche: Über tausend ITPU-Einheiten der dritten Generation decken Fingernägel, Fingerkuppen, Fingerballen und Handfläche ab, mit 15 Arten taktiler Wahrnehmung.
- 18 Freiheitsgrade, 5 davon im Daumen: Elf aktive und sieben passive Gelenke, fünf davon im Daumen, lassen die Hand ihren Griff an die Form des Gegenstands anpassen.
- 20 kg Traglast, selbsthemmender Griff: PaXini gibt die Traglast mit 20 kg an, und ein selbsthemmender Mechanismus hält einen Griff auch über lange Haltezeiten stabil.
- Sofort einsatzbereit: Ein integriertes ARM-SoC mit vorinstallierter interner Pose berechnet die Kinematik an Bord und führt die Kraftregelungsalgorithmen von PaXini aus.
- Fünf Protokolle, ein Kabel: USB, EtherCAT, Ethernet, Modbus und CAN-FD werden unterstützt, und ein eingebetteter USB-Hub führt Steuer-, Tast- und Videosignale über ein einziges Kabel.
- Kameraerweiterung: RGB-, RGB-D- oder Infrarotkameras werden an der Handflächenseite oder am Handrücken montiert, für kamerageführtes Greifen.
- 24–48 V oder USB PD: Die Hand arbeitet an einer Versorgung mit 24–48 V DC oder an einem USB-PD-3.1-Stromanschluss.
Dieses Modell wird auf Anfrage angeboten. Konfiguration, Zubehör, Integrationsumfang und Lieferplan bestimmen den Endbetrag mit, daher wird der Preis für jedes Projekt bestätigt statt veröffentlicht.
Kauf über Robotix Market
Dieses Gerät wird neu über etablierte Vertriebswege bezogen und weltweit mit der Herstellergarantie geliefert. Der technische Support wird mit dem Servicenetz des Herstellers abgestimmt. Einsatzumfang, Konfiguration und Verantwortlichkeiten für die Inbetriebnahme werden im Rahmen des Angebots vereinbart — der Produktpreis umfasst keine Installation vor Ort.
Funktionen
Technische Daten
| Marke | PaXini |
|---|---|
| Modell | GMH18 |
| Finger | 5 |
| Freiheitsgrade | 18 (11 aktiv, 7 passiv) |
| Daumen | 5 Freiheitsgrade |
| Antrieb | Kernlose Motoren mit Mehrgelenk-Gestänge |
| Taktile Sensorik | 1.000+ mehrdimensionale taktile ITPU-Einheiten der dritten Generation |
| Arten taktiler Wahrnehmung | 15 |
| Taktile Abdeckung | Fingernägel, Fingerkuppen, Fingerballen, Handfläche |
| Traglast | 20 kg |
| Griffhaltung | Selbsthemmender Mechanismus |
| Bewegungen | Greifen, Halten, Zwicken, Drücken, Öffnen und Schließen der Finger |
| Kameraerweiterung | RGB-, RGB-D- oder Infrarotkameras an der Handflächenseite oder am Handrücken |
| Edge Computing | Integriertes ARM-SoC mit vorinstallierter interner Pose und Kraftregelungsalgorithmen |
| Kommunikation | USB, EtherCAT, Ethernet, Modbus, CAN-FD |
| Verkabelung | Eingebetteter USB-Hub; Steuer-, Tast- und Videosignale über ein Ausgangskabel |
| Stromversorgung | 24–48 V DC oder USB PD 3.1 |
| Gewicht | Wird mit dem Angebot bestätigt |
| Fingerkuppenkraft | Wird mit dem Angebot bestätigt |
| Handseite | Wird mit dem Angebot bestätigt |
Branchen
Häufig gestellte Fragen
Sie wird auf Anfrage angeboten – Konfiguration, Stückzahl und Lieferung werden für jedes Projekt bestätigt.
Achtzehn an fünf Fingern: 11 aktive und 7 passive, davon 5 im Daumen, angetrieben von kernlosen Motoren und einem Mehrgelenk-Gestänge.
An Fingernägeln, Fingerkuppen, Fingerballen und Handfläche: über tausend ITPU-Einheiten der dritten Generation mit 15 Arten taktiler Wahrnehmung.
PaXini gibt sie mit 20 kg an, mit einem selbsthemmenden Mechanismus, der den Griff stabil hält. Gewicht und Fingerkuppenkraft werden mit dem Angebot bestätigt.
Über USB, EtherCAT, Ethernet, Modbus oder CAN-FD, mit Steuer-, Tast- und Videosignalen über ein Kabel dank eines eingebetteten USB-Hubs. Sie arbeitet mit 24–48 V DC oder USB PD 3.1, und ein integriertes ARM-SoC übernimmt Kinematik und Kraftregelung.
Die DexH13 hat vier Finger, 16 Freiheitsgrade, 1.140 taktile GEN2-Einheiten, eine fest eingebaute 8-MP-Hand-Auge-Kamera und 5 kg Traglast. Die GMH18 ergänzt einen fünften Finger, taktile Sensorik der dritten Generation vom Fingernagel bis zur Handfläche, optionale Kameras und 20 kg Traglast.
Zuletzt angesehen
Sie haben noch keine Produkte angesehen.