- لمس في كل طرف إصبع تقرأ المستشعرات السعوية في أطراف الأصابع الخمسة كلها الضغط والاحتكاك واتجاه القوة والتقارب، مع قياس القوة العمودية والمماسية حتى 25 نيوتن.
- 383 غرامًا بحجم يد الإنسان يبلغ طول اليد 160 مم من قاعدة الكف إلى طرف الإصبع الأوسط وعرض الكف 78.5 مم، ما يُبقي الحمل على ذراع الروبوت الشبيه بالبشر منخفضًا.
- 11 درجة حرية من ستة محركات تحرّك ستة محركات مفصلين في الإبهام ومفصلًا واحدًا في كل إصبع، وخمسة مفاصل أخرى سلبية، ويتكرر التحكم بدقة 0.1°.
- قبض 50 نيوتن وحمولة 20 كجم تبلغ قوة القبض بالأصابع الخمسة 50 نيوتن على الأقل، والقرص 15 نيوتن على الأقل، وتحمل اليد 20 كجم على الأقل.
- التحكم التكيفي اللمسي إلى جانب التحكم في الموضع والسرعة والتيار، تضبط Touch تيار الأصابع وفق ما تستشعره أطرافها، فتنال الأجسام الطرية والصلبة القبضة التي تحتاجها.
- EtherCAT حتى 1 كيلوهرتز يعمل RS-485 وCAN FD بتردد يصل إلى 500 هرتز، وEtherCAT (CoE وPDO) حتى 1 كيلوهرتز، بتغذية 12–64 فولت.
- Python وC/C++ وROS تعمل حزم SDK من BrainCo على Linux وWindows وROS، ويُحدَّث البرنامج الثابت لاسلكيًا.


الوصف
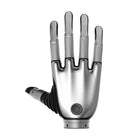
BrainCo Revo 2 Touch (XTL) هي إصدار اليد اليسرى من يد BrainCo البيونية البارعة Revo 2 ذات أطراف الأصابع اللمسية، والوحيدة بين إصدارات Revo 2 الثلاثة القادرة على الإحساس بما تمسكه. تزن 383 غرامًا، ويبلغ طولها 160 مم من قاعدة الكف إلى طرف الإصبع الأوسط وعرض كفها 78.5 مم، وتمنح الروبوت الشبيه بالبشر أو الذراع الروبوتية 11 درجة حرية، ست منها يحرّك كلًا منها محركه الخاص.
اختر Touch حين تعتمد المهمة على التلامس. فوحدة سعوية في كل طرف من أطراف الأصابع الخمسة تقرأ الضغط والاحتكاك واتجاه القوة والتقارب، وتقيس القوة العمودية والمماسية حتى 25 نيوتن بتردد 70 هرتز، فيستطيع المتحكم أن يلحظ الجسم قبل لمسه، ويرصد أول تلامس، ويضبط القبضة قبل أن ينثني كوب ورقي أو تنزلق قطعة ملساء. وبهذه الطريقة يعمل نمط التحكم التكيفي اللمسي، كما يتعرّف مثال القبض التكيفي بلغة Python من BrainCo على صلابة الجسم من بيانات أطراف الأصابع. ويجعلها ذلك خيارًا قويًا لأبحاث تعلّم القبض، والتشغيل عن بُعد، والروبوتات الشبيهة بالبشر التي تتعامل مع أجسام هشة أو متنوعة.
والقوة واحدة في سلسلة Revo 2 كلها: قبض بالأصابع الخمسة لا يقل عن 50 نيوتن، وقرص 15 نيوتن، وحمولة قصوى 20 كجم، ودقة تكرار تحكم 0.1°، وانثناء أو بسط كامل في 0.65 ث أو أقل، بضوضاء لا تتجاوز 50 ديسيبل. وتتصل اليد اليسرى Revo 2 Basic (XRL) عبر RS-485 أو CAN FD بجهد 12–28 فولت، وتضيف اليد اليسرى Revo 2 Pro (XEL) واجهة EtherCAT ومدخل 12–64 فولت، فيما تحتفظ Touch بكل ما في Pro وتضيف مستشعرات أطراف الأصابع.
هذه هي اليد اليسرى، ومعرّف جهازها الافتراضي 126، أما اليد اليمنى Revo 2 Touch (XTR) المقابلة فتستخدم 127، فيُخاطَب كل منهما على حدة منذ التشغيل الأول. وتعمل اليدان بحزم SDK من BrainCo بلغتي Python وC/C++ على Linux وWindows وROS، وتُحدَّثان لاسلكيًا، وتتصلان بتردد يصل إلى 500 هرتز عبر RS-485 أو CAN FD، أو 1 كيلوهرتز عبر EtherCAT. ولروبوت Unitree H2، اطّلع على يد Revo 2 اللمسية المهيأة لروبوت H2؛ وللعلامات التجارية والطرازات الأخرى، قارن المجموعة الكاملة من أيادينا الروبوتية البارعة.
أبرز القدرات
- لمس في كل طرف إصبع: تقرأ المستشعرات السعوية في أطراف الأصابع الخمسة كلها الضغط والاحتكاك واتجاه القوة والتقارب، مع قياس القوة العمودية والمماسية حتى 25 نيوتن.
- 383 غرامًا بحجم يد الإنسان: يبلغ طول اليد 160 مم من قاعدة الكف إلى طرف الإصبع الأوسط وعرض الكف 78.5 مم، ما يُبقي الحمل على ذراع الروبوت الشبيه بالبشر منخفضًا.
- 11 درجة حرية من ستة محركات: تحرّك ستة محركات مفصلين في الإبهام ومفصلًا واحدًا في كل إصبع، وخمسة مفاصل أخرى سلبية، ويتكرر التحكم بدقة 0.1°.
- قبض 50 نيوتن وحمولة 20 كجم: تبلغ قوة القبض بالأصابع الخمسة 50 نيوتن على الأقل، والقرص 15 نيوتن على الأقل، وتحمل اليد 20 كجم على الأقل.
- التحكم التكيفي اللمسي: إلى جانب التحكم في الموضع والسرعة والتيار، تضبط Touch تيار الأصابع وفق ما تستشعره أطرافها، فتنال الأجسام الطرية والصلبة القبضة التي تحتاجها.
- EtherCAT حتى 1 كيلوهرتز: يعمل RS-485 وCAN FD بتردد يصل إلى 500 هرتز، وEtherCAT (CoE وPDO) حتى 1 كيلوهرتز، بتغذية 12–64 فولت.
- Python وC/C++ وROS: تعمل حزم SDK من BrainCo على Linux وWindows وROS، ويُحدَّث البرنامج الثابت لاسلكيًا.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدة عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان الشركة المصنّعة. ويُنسَّق الدعم الفني مع شبكة الخدمة التابعة للشركة المصنّعة. ويُتفق على نطاق الاستخدام والتهيئة ومسؤوليات التجهيز للتشغيل ضمن عرض السعر، ولا يشمل سعر المنتج التركيب في موقعك.
فيديوهات المنتج الرسمية
الميزات
المواصفات
| العلامة التجارية | BrainCo |
|---|---|
| الطراز | Revo 2 Touch |
| رمز الإصدار | XTL (اليد اليسرى)؛ واليد اليمنى XTR |
| جهة اليد | يسرى |
| عدد الأصابع | 5 |
| درجات الحرية | 11 (6 نشطة و5 سلبية) |
| المفاصل النشطة | انثناء الإبهام، وتبعيد/تقريب الإبهام، وانثناء السبابة والوسطى والبنصر والخنصر |
| نطاق الحركة | انثناء الإبهام 0–59°، وتبعيد/تقريب الإبهام 0–90°، وكل إصبع 0–81° |
| الوزن | 383 غرامًا |
| طول اليد (من قاعدة الكف إلى طرف الإصبع الأوسط) | 160 مم |
| أقصى عرض للكف | 78.5 مم |
| طول الإبهام | 92 مم |
| المعصم | قطر 38 مم، وارتفاع 13.5 مم |
| أقصى انفتاح (من الإبهام إلى السبابة) | 100 مم |
| قوة قبض الأصابع الخمسة | ≥ 50 نيوتن |
| قوة القرص | ≥ 15 نيوتن |
| أقصى حمولة | ≥ 20 كجم |
| دقة تكرار التحكم | 0.1° |
| زمن الانثناء/البسط | ≤ 0.65 ث |
| ضوضاء التشغيل | ≤ 50 ديسيبل على بعد 50 سم |
| الاستشعار اللمسي | وحدة لمس سعوية في أطراف الأصابع الخمسة كلها: الضغط، والاحتكاك، واتجاه القوة، والتقارب |
| نطاق قوة طرف الإصبع | قوة عمودية ومماسية حتى 25 نيوتن، وخطأ خطية أقل من 5 % |
| معدل أخذ العينات اللمسية | 70 هرتز |
| المُرمِّزات | مُرمِّزات مغناطيسية؛ ووحدة تحكم مدمجة واحدة تقود المحركات الستة كلها |
| واجهات الاتصال | RS-485 (Modbus-RTU)، وCAN FD، وEtherCAT (CoE وPDO) |
| تردد الاتصال | حتى 500 هرتز عبر RS-485 أو CAN FD، وحتى 1 كيلوهرتز عبر EtherCAT |
| جهد التغذية | 12–64 فولت |
| التيار عند 24 فولت | 115 مللي أمبير في السكون، و390 مللي أمبير في المتوسط دون حمل، و4.65 أمبير كحد أقصى |
| موصل الطاقة | XT30 |
| أنماط التحكم | التحكم في الموضع والسرعة والتيار؛ والتحكم المتتالي والتحكم الامتثالي؛ والتحكم التكيفي اللمسي |
| الحماية | حماية من التيار الزائد وتوقف المحرك تحت الحمل وارتفاع الحرارة والتصادم |
| حزمة SDK | Python وC/C++ لأنظمة Linux وWindows وROS |
| تحديثات البرنامج الثابت | لاسلكيًا (OTA) |
| بيئة التشغيل | من −10 إلى 40 °م، ورطوبة نسبية حتى 90 % |
| الألوان القياسية | Space Gray (الرمادي الفضائي)، Silver (الفضي) |
| التثبيت على الروبوت | يُؤكَّد ضمن عرض السعر |
الصناعات
الأسئلة الشائعة
يبلغ سعر اليد البيونية اليسرى BrainCo Revo 2 Touch (XTL) في سوقك 2.010.600 Ft.
إحدى عشرة، ست منها مدفوعة بمحركات. ففي الإبهام مفصلان مدفوعان (الانثناء والتبعيد/التقريب) ومفصل سلبي واحد، وفي كل إصبع من الأصابع الأربعة الأخرى مفصل انثناء مدفوع وآخر سلبي.
لا يوجد الاستشعار اللمسي إلا في Touch، إذ تقيس المستشعرات السعوية في أطراف الأصابع الخمسة كلها الضغط والاحتكاك واتجاه القوة والتقارب، وتوجّه التحكم التكيفي اللمسي. وتضم Pro واجهة EtherCAT نفسها ومدخل 12–64 فولت دون المستشعرات، فيما تتصل Basic عبر RS-485 أو CAN FD بجهد 12–28 فولت.
تزن اليد 383 غرامًا. وتقبض بقوة لا تقل عن 50 نيوتن عبر الأصابع الخمسة، وتقرص بقوة لا تقل عن 15 نيوتن، وتحمل 20 كجم على الأقل.
عبر RS-485 (Modbus-RTU) أو CAN FD بتردد يصل إلى 500 هرتز، أو عبر EtherCAT مع CoE وPDO بتردد يصل إلى 1 كيلوهرتز، بتغذية 12–64 فولت. وتدعم حزم SDK من BrainCo بلغتي Python وC/C++ أنظمة Linux وWindows وROS، ويُؤكَّد تثبيتها على ذراعك أو روبوتك الشبيه بالبشر ضمن عرض السعر.
هذه هي اليد اليسرى برمز الإصدار XTL، واليد اليمنى هي XTR. وعند طلبهما معًا تشكّلان زوجًا متطابقًا، ويُبقي معرّفا الجهاز الافتراضيان (126 لليسرى و127 لليمنى) كلًا منهما منفصلًا على الناقل.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.